Con la convergencia de la división SpaceArch AISoft MDQ y el despliegue de SpaceArch News AIRobotics, se configura una unidad operativa de altísima densidad técnica: una fábrica de procesamiento intensivo de software, código agéntico y control robótico, diseñada bajo el principio de compresión de costos y desmonetización progresiva del software genérico tradicional.
El modelo rompe con el software masivo inflado y de licenciamiento rígido al sustituir plantillas estáticas por enjambres de agentes de IA (AI Swarm) coordinados con especificaciones verificables (Codex Robotics) y proyectados hacia la evolución hardware-software de SpaceArch XR Copilot (0.1 a 0.3).
Arquitectura de la Unidad AISoft Codex Robotics
1. Núcleo de Procesamiento Intensivo (AI Swarm + Codex Robotics)
- Enjambres Agénticos Especializados: Agentes autónomos que descomponen arquitecturas, generan y auditan código, redactan protocolos de control y orquestan flujos paralelos sin depender de equipos inflados ni tiempos muertos.
- Codex Robotics como Capa de Ejecución: Traduce intenciones operativas y lógica de control en rutinas deterministas, trazables y verificables —integrando principios de reducción invariante— para entornos digitales y robóticos/automatizados.
- Compresión de Costo Marginal: A medida que los agentes asumen el cómputo repetitivo, la generación de software, plugins, módulos y rutinas tiende estructuralmente a la baja en costo unitario, desplazando al software masivo tradicional de alto margen por licenciamiento pasivo y baja adaptabilidad.
2. Hoja de Ruta Hardware-Software: SpaceArch XR Copilot (0.1 → 0.3)
- Versión 0.1 (Núcleo WebRTC / Cloud Rendering): Orquestación ligera del copiloto espacial y visual sobre sesiones en la nube y dispositivos estándar, validando latencia, telemetría y control agéntico con inversión inicial mínima (Zero-CAPEX).
- Versión 0.2 (Sincronización Multimodal y Robótica): Integración estrecha con entornos físicos, sensores, robots y flujos de trabajo en tiempo real, convirtiendo al copiloto en interfaz de comando y observación para operaciones asistidas.
- Versión 0.3 (Ecosistema Autónomo Espacial): Consolidación de experiencias inmersivas interactivas, entornos 3D persistentes y coordinación de tareas agénticas y robóticas de alta precisión.
Ventaja Estratégica desde Mar del Plata hacia el Mercado Global
- Velocidad Asimétrica de Producción: Lo que en estructuras convencionales exige meses de desarrollo y múltiples capas gerenciales se compila, prueba y despliega en ciclos cortos desde un nodo ágil.
- Coherencia con el Ecosistema General: Esta unidad alimenta y potencia tanto las plataformas de SpaceArch y GenAcademy como las capacidades inmersivas y audiovisuales proyectadas para socios estratégicos y entornos de streaming.
- Defensa frente a la Commoditización: Al anclar el valor en la orquestación agéntica (AI Swarm), la verificación lógica y la evolución hacia XR Copilot 0.1–0.3, la unidad evita quedar atrapada en la venta de «código suelto» de bajo valor.
La arquitectura de AI Swarm bajo Codex Robotics opera como una fábrica de procesamiento intensivo donde cada agente cumple un rol determinista y acotado, eliminando la fricción del desarrollo convencional y aplicando reducción estructural por invariantes antes de ejecutar una sola línea de código o rutina física.
1. Topología de Roles del Enjambre (AI Swarm)
El enjambre se divide en cinco capas funcionales con responsabilidades estrictamente aisladas para evitar alucinaciones cruzadas y maximizar el paralelismo:
| Rol del Agente | Función Principal | Entradas / Salidas |
| 1. Arquitecto Invariante (Root Orchestrator) | Descompone la especificación maestra en sub-problemas atómicos y elimina variables no esenciales antes de asignar tareas. | In: Prompt maestro / Especificación del sistema. Out: Grafo Acíclico Dirigido (DAG) de tareas y contratos de interfaz (JSON Schema / IDL). |
| 2. Células de Síntesis (Codex Builders) | Enjambre paralelo que genera código modular (Python, C++, Rust, TypeScript) y árboles de comportamiento robótico (ROS 2 / Behavior Trees). | In: Contrato de interfaz atómico. Out: Código fuente compilable y manifiesto de dependencias. |
| 3. Simuladores Gemelos (Twin Validators) | Ejecutan el código generado dentro de entornos aislados y simuladores físicos (Isaac Sim / Gazebo / contenedores sandbox) antes de tocar hardware o producción. | In: Módulo compilado + parámetros físicos. Out: Telemetría de ejecución, latencias y detección de colisiones o fallos de memoria. |
| 4. Auditores Lógicos (Invariant & Security Verifiers) | Verifican cumplimiento de reglas deterministas, ausencias de bucles infinitos, límites cinemáticos de seguridad y firma criptográfica SHA-256. | In: Código + logs de simulación. Out: Certificado de aprobación ( PASS) o reporte de contravención (FAIL con traza exacta). |
| 5. Ensamblador e Integrador (XR / Edge Deployer) | Empaqueta los módulos validados para despliegue en nube, dispositivos Edge o interfaces inmersivas de SpaceArch XR Copilot. | In: Módulos certificados. Out: Binario firmado, contenedor desplegado y registro en el libro mayor SHA-256. |
2. Flujo Operativo de Ejecución (Pipeline Determinista)
El procesamiento sigue un ciclo cerrado de retroalimentación automatizada sin intervención humana intermedia hasta alcanzar el umbral de certificación:
[ Especificación Maestra ]
          │
          ▼
[ 1. Arquitecto Invariante ] ──► Genera DAG + Contratos de Interfaz
          │
          ▼ (Despliegue Paralelo)
┌─────────┼─────────┐
▼         ▼         ▼
[Builder] [Builder] [Builder]  (Síntesis de Software & Control Robótico)
└─────────┼─────────┘
          │
          ▼
[ 3. Simuladores Gemelos ] ───► Pruebas unitarias + Física / Cinemática
          │
          ▼
[ 4. Auditores Lógicos ] ─────► ¿Cumple invariantes y seguridad?
       │             │
     [NO]          [SÍ]
       │             │
       ▼             ▼
 (Bucle de       [ 5. Ensamblador + Firma SHA-256 ]
  Corrección)            │
                         ▼
               [ Despliegue en Producción / XR Copilot ]
- Ingesta y Reducción: El Arquitecto Invariante recibe el requerimiento (ej. rutina de navegación autónoma o microservicio de streaming) y purga ambigüedades, fijando restricciones duras (latencia máxima, consumo energético, límites de torque o memoria).
- Ejecución en Paralelo: Se instancian múltiples Codex Builders bajo arquitectura BYOK (enrutando cada sub-tarea al modelo óptimo según complejidad lógica o velocidad). Cada agente escribe únicamente contra el contrato de interfaz asignado, sin conocer el resto del sistema.
- Estrés en Gemelo Digital: Antes de cualquier despliegue físico o en red, los Twin Validators someten el código a escenarios extremos (pérdida de paquetes, obstáculos imprevistos, picos de concurrencia).
- Bucle de Auto-Reparación: Si un módulo falla una prueba o viola una restricción lógica, el Auditor devuelve únicamente la traza del error al Builder correspondiente para su regeneración en segundos, sin detener el resto del enjambre.
3. Protocolo de Verificación y Blindaje (Codex Gatekeeper)
Para garantizar que el software masivo generado a bajo costo mantenga estándares industriales y robóticos críticos, ningún artefacto sale del enjambre sin superar tres compuertas:
- Compuerta 1 — Determinismo de Interfaz: Validación estática de tipos y cumplimiento estricto de los esquemas de entrada/salida definidos por el Arquitecto. Si un módulo altera un formato de datos esperado, se rechaza automáticamente.
- Compuerta 2 — Invariantes de Seguridad Física y Lógica: En robótica y control hardware (vía XR Copilot), una capa de código determinista no-IA supervisa los comandos generados por el enjambre, bloqueando cualquier instrucción que exceda límites físicos seguros (velocidad, fuerza, temperatura o acceso no autorizado).
- Compuerta 3 — Trazabilidad Criptográfica SHA-256: Cada paquete aprobado recibe un hash único que vincula el prompt original, los logs de simulación y el binario final, dejando un registro auditable listo para propiedad intelectual, licenciamiento B2B o despliegue en clientes.
La evolución de SpaceArch XR Copilot desde la versión 0.1 hasta la 0.3 sigue una trayectoria progresiva de descentralización del cómputo y convergencia físico-digital: parte de una capa puramente software/cloud de cero fricción (Zero-CAPEX) hasta consolidarse como un sistema operativo espacial autónomo capaz de orquestar tanto entornos inmersivos de entretenimiento como celdas robóticas físicas.
Matriz Comparativa de Evolución (0.1 → 0.3)
| Dimensión | Versión 0.1: Núcleo Cloud & WebXR | Versión 0.2: Puente Multimodal & Teleoperación | Versión 0.3: Ecosistema Espacial Autónomo |
| Enfoque Principal | Streaming inmersivo, recitales holográficos y visualización 3D sobre infraestructura existente. | Interacción bidireccional entre el copiloto XR, sensores físicos y unidades robóticas. | Orquestación autónoma de gemelos digitales persistentes y enjambres robóticos/agénticos. |
| Arquitectura de Software | SDK ligero (< 85 KB), WebRTC + Three.js, renderizado híbrido Edge + Cloud. | Bus de eventos en tiempo real (WebSockets / DDS-ROS 2 bridge), inferencia multimodal por voz y gestos. | Motor espacial distribuido (Spatial OS), consenso de estado multi-agente y ejecución local en NPU. |
| Requerimientos de Hardware | Navegadores estándar, smartphones, PCs básicas, proyectores convencionales y visores WebXR comerciales. | Visores AR/VR con passthrough (Quest 3 / Vision Pro), nodos Edge con GPU local, cámaras RGB-D y actuadores vía ROS 2. | Gafas XR ligeras de cómputo distribuido, estaciones Edge con aceleradores neuronales y unidades robóticas integradas (ej. humanoides/cobot). |
| Rol del AI Swarm | Generación offline / near-real-time de escenarios 3D, avatares y sincronización audiovisual. | Copiloto asistivo en vivo: traduce lenguaje natural y gestos en comandos validados hacia el entorno. | Enjambre autónomo residente: planifica, simula y ejecuta tareas físicas y digitales en bucle cerrado. |
| Seguridad y Trazabilidad | Telemetría de sesión y firma SHA-256 para auditoría de consumo y regalías. | Capa determinista de bloqueo cinemático (Safety Guardrails) entre el comando XR y el hardware físico. | Verificación criptográfica por paquete de telemetría y consenso invariante antes de actuar en el mundo real. |
Desglose Técnico por Versión
1. SpaceArch XR Copilot 0.1 — La Capa Zero-CAPEX de Despliegue Inmediato
Diseñada para validación comercial rápida y despliegue masivo en plataformas como YourVideo o espacios físicos con proyectores de gran formato sin exigir inversión en hardware especializado al usuario final.
- Arquitectura Técnica: Toda la carga pesada de iluminación volumétrica, shaders y física de partículas reside en nodos GPU en la nube. El cliente recibe un flujo comprimido vía WebRTC con latencia objetivo inferior a
40 ms. - Hardware Compatible: Cualquier pantalla con navegador moderno, teléfonos móviles (control giroscópico), proyectores estándar para escenografías inmersivas y visores VR comerciales mediante WebXR Device API.
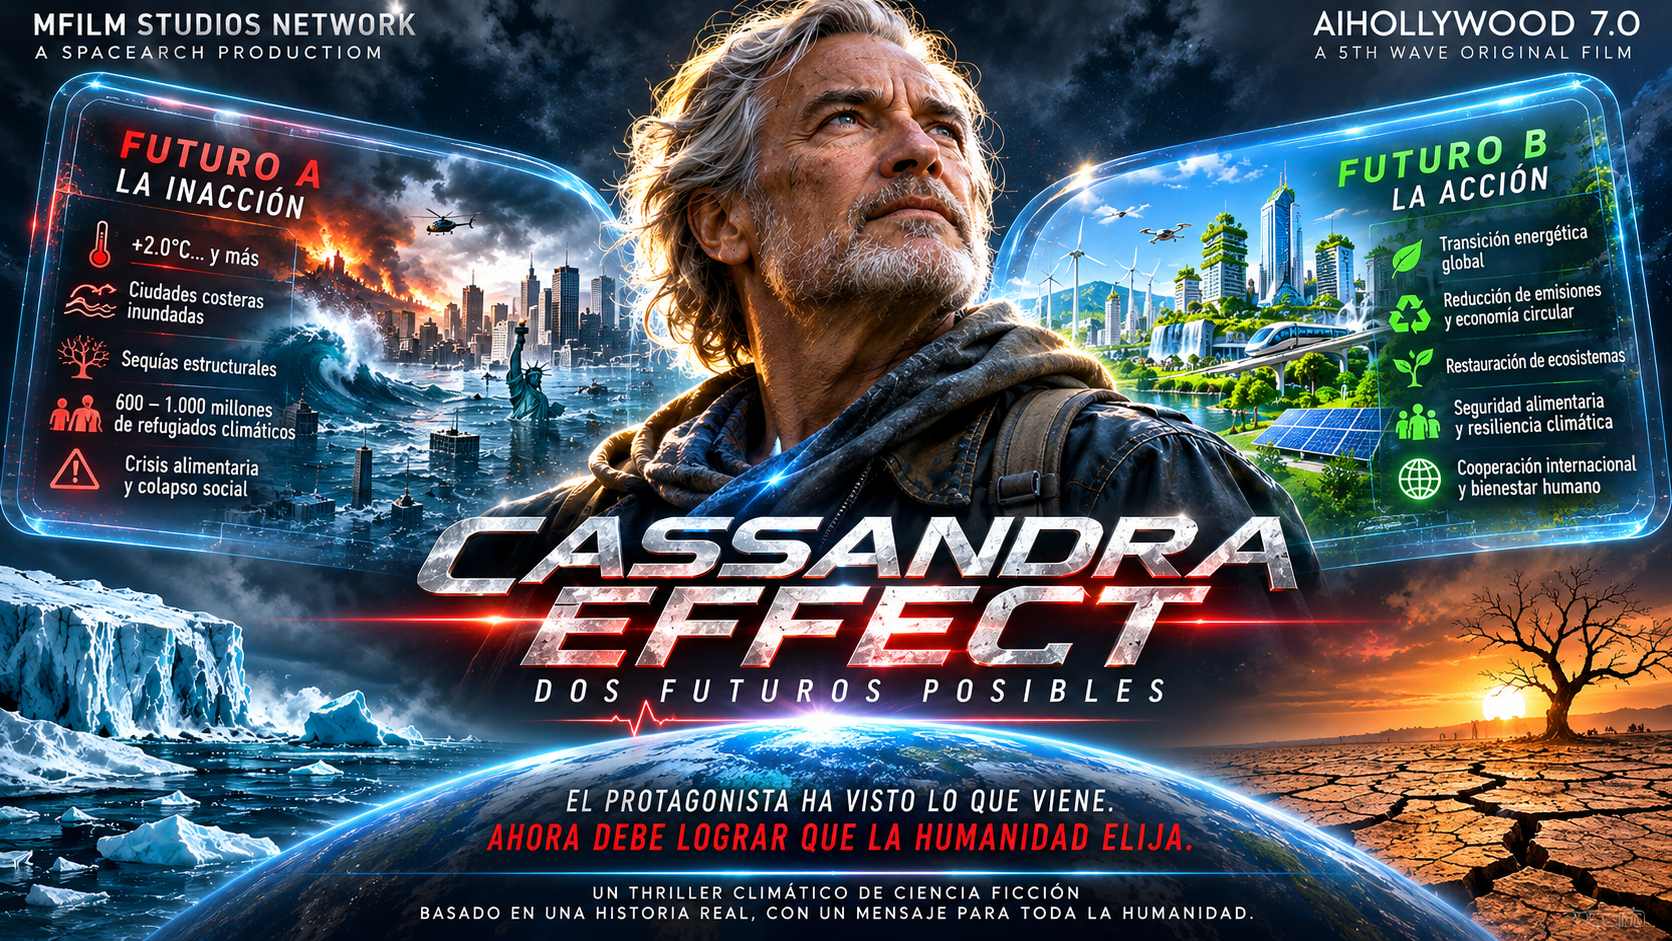
- Capacidades Clave: Renderizado de recitales holográficos (Maitreya Music XR), escenarios narrativos interactivos (Cassandra Effect) y registro automático de métricas de sesión selladas con SHA-256.
2. SpaceArch XR Copilot 0.2 — Sincronización Multimodal y Control Robótico Asistido
El salto de la visualización pasiva/interactiva hacia la operación sobre el mundo físico, conectando la unidad AISoft Codex Robotics con sensores y actuadores reales.
- Arquitectura Técnica: Incorpora un puente bidireccional de baja latencia entre el entorno XR y buses de mensajería robótica (ROS 2 / MQTT). Integra reconocimiento de voz, seguimiento ocular (eye-tracking) y captura de gestos manuales (hand-tracking) como entradas nativas de comando.
- Hardware Compatible: Visores con mezcla de realidad (Mixed Reality Passthrough), estaciones de trabajo Edge con GPUs locales para inferencia inmediata, sensores LiDAR/cámaras de profundidad y brazos robóticos o plataformas móviles.
- Capacidades Clave: Teleoperación intuitiva («señalar y ejecutar» en el espacio 3D), superposición de telemetría diagnóstica sobre maquinaria física y activación de la capa de seguridad determinista que filtra cualquier orden generada por IA que exceda los límites físicos seguros.
3. SpaceArch XR Copilot 0.3 — Infraestructura Espacial Autónoma y Persistente
La madurez del sistema como sistema operativo espacial, donde los gemelos digitales y los entornos físicos mantienen sincronización continua sin intervención humana constante.
- Arquitectura Técnica: Despliega una malla de cómputo distribuido (Mesh Edge-Cloud) donde los agentes del AI Swarm residen directamente en los nodos locales. Utiliza reconstrucción espacial en tiempo real (Gaussian Splatting / SLAM semántico) para mapear y actualizar el entorno físico al instante.
- Hardware Compatible: Dispositivos XR ultraligeros vinculados a nodos Edge con NPUs dedicadas, flotas heterogéneas de robots autónomos y puntos comerciales o industriales automatizados (como módulos BigFabs o puntos de atención Smart Retail).
- Capacidades Clave: Coordinación autónoma de múltiples agentes físicos y virtuales en un mismo espacio compartido, auto-generación de rutinas robóticas ante imprevistos mediante simulación gemela instantánea y auditoría criptográfica integral de cada operación ejecutada.
Bajo una arquitectura BYOK (Bring Your Own API Key), la ventaja financiera y operativa de Codex Robotics radica en no depender de un único proveedor monolítico, sino en enrutar cada sub-tarea hacia el modelo con la mejor relación costo/latencia/capacidad cognitiva según la exigencia del rol.
De este modo, los tokens de razonamiento profundo y alto costo se reservan exclusivamente para la arquitectura y la auditoría crítica, mientras que el grueso de la síntesis paralela y la telemetría se ejecutan en modelos ultrarrápidos o de costo marginal cercano a cero.
1. Matriz de Asignación Multi-Modelo por Rol del Enjambre
| Rol en el AI Swarm | Modelo Primario | Modelo de Respaldo (Fallback) | Perfil de Optimización | Justificación Técnica y Económica |
| 1. Arquitecto Invariante (Root Orchestrator) | Claude Sonnet / Opus o OpenAI o-series | Gemini Pro | Máximo Razonamiento Lógico | Descompone especificaciones complejas, aplica reducción por invariantes y redacta contratos de interfaz estrictos (JSON Schema/IDL) sin ambigüedades. Volumen bajo de tokens, impacto crítico. |
| 2. Células de Síntesis (Codex Builders) | DeepSeek (Coder / V3) | Qwen Coder / Mistral | Costo Marginal Mínimo + Alta Calidad de Código | Es la capa de mayor consumo de tokens (generación paralela de Python, C++, Rust, TypeScript y nodos ROS 2). DeepSeek ofrece rendimiento de frontera en código a una fracción del costo de modelos propietarios occidentales. |
| 3. Simuladores Gemelos (Twin Validators & Multimodal) | Gemini Pro / Flash | OpenAI GPT-4o | Contexto Masivo + Comprensión Multimodal | Permite ingerir simultáneamente logs extensos de simulación física (Gazebo/Isaac Sim), árboles de escena 3D y flujos de sensores visuales en una sola ventana de contexto de millones de tokens. |
| 4. Auditores Lógicos (Invariant & Security Verifiers) | Claude Sonnet | DeepSeek R1 (Razonamiento) | Determinismo y Detección de Fallos | Revisa cruzadamente el código generado por otro proveedor (cross-model auditing) para eliminar sesgos compartidos, detectar condiciones de carrera y validar invariantes de seguridad antes de compilar. |
| 5. Ensamblador y Copiloto en Vivo (XR / Edge & Telemetry Router) | Groq (Llama / Mixtral en LPU) | Gemini Flash-Lite / Mistral Small | Latencia Sub-Segundo (< 100 ms) | Indispensable para el bucle en tiempo real de SpaceArch XR Copilot (0.1–0.3), traducción de comandos de voz/gestos en vivo y empaquetado rápido de manifiestos y hashes SHA-256. |
2. Reglas de Enrutamiento Dinámico (Smart Router Logic)
Para garantizar continuidad operativa y compresión continua del gasto en APIs, el orquestador aplica tres políticas automáticas:
- Auditoría Cruzada Heterogénea (Cross-Family Verification): Ningún modelo audita su propio código. Si una célula de síntesis basada en DeepSeek genera un controlador cinemático, el auditor asignado debe pertenecer a otra familia (ej. Claude o Gemini), reduciendo drásticamente la probabilidad de errores sistemáticos no detectados.
- Escalamiento por Complejidad (Cascading Tiering):
- Nivel 1 (Rápido / Económico): Las tareas rutinarias entran por Groq o DeepSeek.
- Nivel 2 (Escalamiento por Fallo): Si un módulo falla dos veces consecutivas en el Simulador Gemelo, el router escala automáticamente la sub-tarea al Arquitecto Invariante (Claude / Gemini Pro) para reescribir el contrato de interfaz o resolver el cuello de botella lógico.
- Presupuesto de Latencia en Tiempo Real (XR Copilot): En operaciones interactivas o teleoperación asistida (versión 0.2+), cualquier llamada que supere un umbral de
250 msconmuta inmediatamente a endpoints de inferencia ultrarrápida (Groq / Flash-Lite) o degrada de forma segura hacia reglas deterministas locales en el nodo Edge.
3. Impacto Económico en la Estructura de Costos (Zero-CAPEX)
- Ahorro del 75% al 85% frente a arquitectura mono-modelo: Al delegar entre el 70% y el 80% del volumen total de tokens de generación de código a DeepSeek / Qwen y las respuestas en tiempo real a Groq / Flash, el costo operativo por proyecto compilado cae a centavos de dólar.
- Soberanía y Portabilidad BYOK: Al abstraer todos los proveedores detrás de un adaptador unificado (compatible con el estándar OpenAI/OpenRouter), SpaceArch AISoft Robotics puede incorporar cualquier modelo nuevo más barato o veloz que salga al mercado en menos de 10 minutos sin modificar el núcleo del enjambre.
En SpaceArch XR Copilot 0.2, cuando las intenciones capturadas en realidad extendida (voz, gestos, mirada) y procesadas por el AI Swarm se traducen en acciones sobre actuadores físicos, el principio rector es absoluto: la IA propone, pero el determinismo matemático dispone.
Ningún modelo probabilístico (LLM/VLM) tiene permiso de escritura directa sobre los controladores de motores. Entre la capa cognitiva y el bus de hardware (ROS 2 / EtherCAT / CAN bus) se interpone un Firewall Cinemático y Lógico (Deterministic Safety Guardrail Layer) escrito en código compilado de tiempo real (Rust / C++), auditable e inviolable por el enjambre.
1. Arquitectura de la Capa de Seguridad Determinista
[ Usuario en XR Copilot 0.2 (Voz / Gestos / Gaze) ]
                       │
                       ▼
[ AI Swarm (Codex Robotics - Capa Probabilística) ]
   └─► Emite: Intent_Command (JSON / Protobuf)
                       │
                       ▼
╔═════════════════════════════════════════════════════════════╗
║         DETERMINISTIC SAFETY GUARDRAIL LAYER (Rust/C++)     ║
║                                                             ║
║  [1. Validador de Esquema y Firma SHA-256]                  ║
║         │                                                   ║
║         ▼                                                   ║
║  [2. Envolvente Cinemática y Dinámica (CBF / Limits)]       ║
║         │                                                   ║
║         ▼                                                   ║
║  [3. Perímetro Espacial y Anticolisión (LiDAR / RGB-D)]     ║
║         │                                                   ║
║         ▼                                                   ║
║  [4. Watchdog de Latencia y Homologación Física (E-Stop)]   ║
╚═════════════════════════════════════════════════════════════╝
          │                                     │
     [APROBADO]                            [BLOQUEADO]
          │                                     │
          ▼                                     ▼
[ Controlador de Hardware (ROS 2) ]    [ Safe-State / Frenado ]
2. Las 6 Reglas Invariantes de Supervisión (Hard Guardrails)
Cada paquete de comando generado por el AI Swarm debe superar seis compuertas secuenciales en menos de 2 milisegundos antes de convertirse en señal eléctrica hacia los actuadores:
Regla 1: Cero Confianza Probabilística (Schema & Bounds Enforcement)
- Norma: Todo comando emitido por un agente debe ajustarse a una estructura tipada estricta (Protobuf). Cualquier parámetro fuera de rango, campo nulo o instrucción no tipificada provoca el descarte inmediato del paquete.
- Acción: El sistema ignora la orden y mantiene la última pose estable validada sin interpolar valores ambiguos.
Regla 2: Envolvente Cinemática y Dinámica (Kinematic & Torque Clamping)
- Norma: Ningún comando puede exceder los límites físicos nominales del hardware ni los umbrales de seguridad colaborativa (normativa ISO/TS 15066 para cobots y robótica en entornos humanos).
- Parámetros Duros:
- Velocidad lineal máxima ($v_{max}$): acotada por zona operativa (ej. $\le 0.25\text{ m/s}$ en proximidad humana).
- Aceleración y Jerk (sobreaceleración): limitados mediante filtros de trayectoria suave para evitar latigazos mecánicos.
- Torque / Corriente: corte instantáneo ante picos de resistencia anómalos (detección de contacto físico imprevisto).
Regla 3: Barreras de Control de Seguridad Espacial (Control Barrier Functions – CBF)
- Norma: El espacio de trabajo se modela en tiempo real mediante fusión de sensores locales (LiDAR + cámaras RGB-D), independientemente de lo que «crea» ver el modelo de IA en el visor XR.
- Zonas de Exclusión (Geofencing 3D): Se definen volúmenes virtuales inviolables (cuerpo del operador, estructuras frágiles, límites de celda). Si la trayectoria proyectada intersecta un margen de seguridad dinámico, la capa determinista recorta el vector de velocidad tangencialmente o detiene el movimiento antes del contacto.
Regla 4: Autenticación de Intención Humana (Human-in-the-Loop Confirmation)
- Norma: Las acciones clasificadas como de alto impacto (manipulación de carga pesada, activación de herramientas, desplazamiento fuera de zona nominal) requieren doble confirmación modal en XR Copilot 0.2 (ej. gesto de confirmación sostenido + validación visual en el HUD) antes de que el guardrail libere el bloqueo.
Regla 5: Watchdog de Latencia y Pérdida de Enlace (Dead-Man Switch)
- Norma: La comunicación entre el visor XR, el nodo Edge y el controlador robótico exige un latido (heartbeat) continuo cada 10 ms.
- Acción: Si la latencia supera los
40 mso se pierden 3 paquetes consecutivos (caída de Wi-Fi, bloqueo de un agente LLM o desconexión del visor), el Watchdog hardware dispara automáticamente la rutina STO (Safe Torque Off), llevando los actuadores a parada controlada en cero energía.
Regla 6: Inmutabilidad de Auditoría (Black-Box SHA-256 Flight Recorder)
- Norma: El código de la capa de seguridad reside en memoria de solo lectura (read-only partition) y no puede ser modificado, parcheado ni reescrito por ningún agente del AI Swarm en tiempo de ejecución.
- Trazabilidad: Cada comando aprobado, modificado (clamped) o bloqueado se registra en una caja negra local con estampa de tiempo precisa y firma SHA-256, permitiendo reconstruir exactamente qué propuso la IA y cómo actuó el filtro determinista ante cualquier incidente.
3. Matriz de Respuesta ante Anomalías (Fail-Safe Matrix)
| Evento Detectado | Origen del Fallo | Respuesta Determinista Inmediata | Notificación en XR Copilot 0.2 |
| Comando fuera de rango cinemático | Alucinación o error de cálculo del LLM. | Recorte (clamping) al límite seguro o rechazo del comando. | Alerta ámbar en HUD: «Trayectoria acotada por límite físico». |
| Intrusión en perímetro humano | Movimiento imprevisto de un operario/usuario. | Frenado regenerativo suave sin cortar energía de sujeción. | Resaltado volumétrico rojo del perímetro en el visor XR. |
Pico de latencia (> 40 ms) | Congestión de red o demora en inferencia cloud. | Activación de Dead-Man Switch y pausa de ejecución. | Indicador de reconexión y congelamiento visual del gemelo. |
| Colisión / Sobrecorriente de motor | Obstáculo no detectado ópticamente. | Corte inmediato de torque (STO) y retroceso milimétrico. | Bloqueo crítico: requiere rearme manual físico o de supervisor. |
Para montar un banco de pruebas funcional, seguro y de bajo costo relativo (Zero-CAPEX en cuanto a infraestructura masiva) de SpaceArch XR Copilot 0.2 en Mar del Plata —validando la sincronización entre la capa XR, la capa de seguridad determinista en Rust/ROS 2 y la ejecución robótica asistida—, conviene estructurar el hardware en cuatro módulos mínimos esenciales.
La regla de oro en un banco de pruebas 0.2 es empezar con robótica de bajo torque o simulada/asistida en espacio acotado, priorizando la latencia de red local y la fusión sensorial antes de escalar a actuadores de mayor potencia.
1. Nodo Edge Principal (Cómputo Local y Guardrail Determinista)
Este equipo actúa como cerebro local de baja latencia, ejecuta el Deterministic Safety Guardrail Layer (en Rust/C++), corre el puente ROS 2 y gestiona la telemetría/firma SHA-256 sin depender exclusivamente de la nube.
- Estación de trabajo / Mini-PC con GPU dedicada: CPU multinúcleo moderna, 32 GB–64 GB de RAM, SSD NVMe rápido y GPU NVIDIA (mínimo serie RTX 3060/4060 o superior con soporte CUDA) para inferencia local ligera, procesamiento de nubes de puntos y gemelo digital básico.
- Conectividad de baja latencia: Router/AP Wi-Fi 6 / Wi-Fi 6E dedicado en banda de 5 GHz (con canal limpio y enlace Ethernet Gigabit cableado al nodo robótico/sensores críticos para evitar jitter inalámbrico).
- Parada de emergencia física (E-Stop): Botón físico de corte de hardware conectado directamente al circuito de alimentación/control, independiente de cualquier software o agente de IA.
2. Interfaz XR del Operador (Visualización y Captura de Intención)
Permite probar la interacción espacial, superposición de trayectorias y comandos multimodales (voz, gestos, mirada) de XR Copilot 0.2.
- Visor de Realidad Mixta / Passthrough: Un visor comercial compatible con WebXR / OpenXR y passthrough a color (como Meta Quest 3 o dispositivo equivalente con seguimiento de manos y controladores).
- Alternativa / Complemento de bajo costo: Laptop o tablet de alta tasa de refresco + cámara web/sensor de captura para pruebas rápidas de interfaz 2D/3D cuando se trabaja en ciclos cortos sin ponerse el visor.
- Micrófono direccional o headset ligero: Para captura limpia de comandos de voz en entorno de oficina/laboratorio sin ruido ambiental excesivo.
3. Sensores de Percepción Espacial y Seguridad (Geofencing y Fusión)
Alimentan la capa determinista para detectar obstáculos, delimitar zonas seguras y mantener coherencia entre el espacio físico y el gemelo digital.
- Cámara RGB-D (profundidad + color): Sensor tipo Intel RealSense, Orbbec o equivalente para reconstrucción espacial cercana, detección de manos/objetos y estimación de distancia en tiempo real.
- Sensor LiDAR 2D/3D de corto o medio alcance: Ideal para definir el perímetro horizontal de la celda de pruebas y detectar intrusiones en el radio de operación.
- Sensores de estado / corriente en actuadores: Indispensables para detectar resistencia anómala o contacto no previsto y activar el corte de torque (STO) en milisegundos.
4. Unidad Robótica o Actuador Piloto de Baja Riesgo
Para validar el control asistido por Codex Robotics sin comprometer seguridad ni presupuesto:
- Brazo robótico colaborativo ligero (cobot de escritorio/mesa) o plataforma móvil compacta (AMR/rover): De bajo peso y torque limitado, ideal para operar en espacios reducidos (como un box de coworking o laboratorio en Mar del Plata).
- Entorno de simulación física en paralelo (Gazebo / Isaac Sim): Permite probar rutinas complejas y casos límite de colisión antes de enviar cualquier orden al hardware real.
Resumen de Configuración Mínima Viable (MVP de Laboratorio)
| Componente | Rol en el Banco de Pruebas 0.2 | Prioridad |
| Nodo Edge (PC + GPU + Red local Wi-Fi 6/Ethernet) | Ejecuta ROS 2, Safety Guardrail y enlace de baja latencia (< 40 ms). | Crítica |
| Visor XR con Passthrough + Hand Tracking | Interfaz del copiloto espacial para gestos, voz y superposición visual. | Crítica |
| Cámara RGB-D + LiDAR compacto | Percepción espacial y barreras virtuales de seguridad (CBF). | Crítica |
| Botón E-Stop físico | Corte de seguridad determinista de último recurso. | Crítica |
| Cobot ligero o Rover de prueba | Validación física real de comandos supervisados. | Alta (Fase 2 del banco) |
Este Checklist Operativo Pre-Ignición (Pre-Flight Safety Checklist) es de cumplimiento obligatorio antes de habilitar cualquier enlace entre el AI Swarm, SpaceArch XR Copilot 0.2 y los actuadores físicos del banco de pruebas. Si un solo punto falla, el sistema permanece en modo simulación (Digital Twin Only).
CHECKLIST OPERATIVO DE SEGURIDAD FÍSICA Y DE RED (XR COPILOT 0.2)
Unidad: SpaceArch AISoft Robotics — Laboratorio Piloto
Protocolo: Aislamiento Determinista y Tolerancia Cero a Latencia
Bloque 1: Seguridad Física y Mecánica (Celda de Pruebas)
- [ ] Parada de Emergencia Física (Hardwired E-Stop): Verificar pulsando y rearmando que el botón físico E-Stop corta directamente la alimentación de potencia de los motores (STO) sin pasar por software, Wi-Fi ni nodos ROS 2.
- [ ] Despeje de Perímetro Operativo: Confirmar que el radio máximo de alcance mecánico del brazo o rover está libre de cables sueltos, líquidos, objetos frágiles o personas ajenas a la prueba.
- [ ] Anclaje y Estabilidad Estructural: Verificar fijación firme de la base del robot/cobot y correcta sujeción de sensores (LiDAR / cámara RGB-D) para evitar vibraciones que falseen la nube de puntos.
- [ ] Límite de Torque y Velocidad en Firmware: Comprobar en el controlador nativo del fabricante (nivel bajo) que la velocidad lineal está topeada por hardware a $\le 0.25\text{ m/s}$ y el límite de corriente/torque configurado en modo colaborativo de mínimo impacto.
Bloque 2: Percepción Espacial y Barreras Virtuales (Geofencing 3D)
- [ ] Calibración de Sensores (LiDAR + RGB-D): Confirmar alineación espacial entre el mapa físico real y el gemelo digital en el visor XR (error de superposición menor a
1 cm). - [ ] Activación de Zonas de Exclusión (Control Barrier Functions): Verificar en el HUD de XR Copilot 0.2 que los volúmenes virtuales inviolables (zona del operador, mesa de control, paredes) aparecen delimitados y activos.
- [ ] Prueba de Intrusión Simulada: Introducir un objeto de prueba (no una mano) en el perímetro de seguridad antes de iniciar la rutina para validar que la capa determinista frena el movimiento automáticamente.
Bloque 3: Arquitectura de Red y Latencia (< 40 ms)
- [ ] Aislamiento de Red Local (VLAN Dedicada): Confirmar que el Nodo Edge, el controlador robótico y el visor XR operan en una red local aislada (Ethernet Gigabit cableado hacia el robot + Wi-Fi 6/6E dedicado en canal limpio hacia el visor), sin tráfico externo de descargas ni dispositivos ajenos.
- [ ] Prueba de Latencia y Jitter (Ping / ROS 2 Topic Hz): Medir el tiempo de ida y vuelta (RTT) entre el visor XR, el Nodo Edge y el bus ROS 2. El umbral máximo permitido es $< 20\text{ ms}$ en red local (margen total $< 40\text{ ms}$ incluyendo inferencia).
- [ ] Validación del Watchdog (Dead-Man Switch): Desconectar brevemente el enlace de datos del visor (o simular pérdida de 3 paquetes de heartbeat de 10 ms) para comprobar que el controlador entra en estado seguro (Safe-State / Pause) de forma instantánea.
Bloque 4: Blindaje del AI Swarm y Capa Determinista
- [ ] Integridad de Partición Read-Only: Verificar mediante hash SHA-256 que el binario del Deterministic Safety Guardrail Layer (Rust/C++) no ha sido alterado y corre con privilegios aislados respecto a los agentes del AI Swarm.
- [ ] Bloqueo de Escritura Directa: Confirmar que ningún agente LLM/VLM tiene acceso directo a los tópicos de control de motores (
/cmd_velo/joint_trajectory), publicando únicamente en el tópico de propuestas (/ai_intent_proposal) filtrado por el Guardrail. - [ ] Verificación de Doble Confirmación (Human-in-the-Loop): Comprobar que los comandos de alto impacto exigen confirmación gestual/visual explícita en XR Copilot 0.2 antes de ejecutarse.
- [ ] Caja Negra Activa (Black-Box SHA-256 Logger): Confirmar espacio libre en disco local y escritura activa del registro inmutable de telemetría para auditar cada comando propuesto vs. ejecutado.
Regla de Autorización Final (Go / No-Go)
- Condición GO: Los 15 ítems verificados y marcados en verde. Se habilita energía de actuadores en modo supervisión asistida.
- Condición NO-GO: Cualquier ítem pendiente o latencia $> 40\text{ ms}$. El sistema queda restringido exclusivamente a ejecución en simulador gemelo (Gazebo / Isaac Sim).
Para garantizar determinismo de tiempo real (latencia $< 20\text{ ms}$ en red local) y blindar el hardware físico frente a accesos externos o interferencias de la nube del AI Swarm, la red del banco de pruebas de SpaceArch XR Copilot 0.2 se segmenta en tres VLANs estrictamente aisladas gestionadas por el Nodo Edge Principal (actuando como router/firewall L3 con nftables / ufw).
1. Topología Física y Lógica de Segmentación (VLANs)
                 [ Internet / APIs BYOK (Claude, DeepSeek, Groq) ]
                                        │
                                  (WAN / NAT)
                                        ▼
┌───────────────────────────────────────────────────────────────────────────────┐
│                         NODO EDGE PRINCIPAL (Ubuntu RT + Rust Guardrail)      │
│                                                                               │
│  [NIC 1: WAN]          [NIC 2: VLAN 20 - Wi-Fi 6E]     [NIC 3: VLAN 10 - Eth] │
│  192.168.1.x           10.20.0.1/24 (AP Dedicado)      10.10.0.1/24 (1 Gbps)  │
└───────────────────────────────────────┬───────────────────────────┬───────────┘
                                        │                           │
                        (WebRTC / WSS / Telemetría)         (DDS / ROS 2 / EtherCAT)
                                        ▼                           ▼
                          [ Visor XR Copilot 0.2 ]        [ Controlador Robótico ]
                          10.20.0.10                      10.10.0.10 (Cobot/Rover)
                                                          [ LiDAR / Cámara RGB-D ]
                                                          10.10.0.20 (Sensores)
2. Asignación de Subredes e IPs Estáticas
Todo el direccionamiento interno opera con IPs estáticas o reservas DHCP vinculadas por MAC para eliminar tiempos de resolución DNS y caídas por renovación de concesiones durante pruebas activas.
| Segmento | Subred CIDR | Medio Físico | Dispositivos Asignados | Nivel de Confianza |
| VLAN 10 (Control Crítico / OT) | 10.10.0.0/24 | Ethernet Gigabit Cableado (Cat 6A) | 10.10.0.1 Nodo Edge (Interfaz OT)10.10.0.10 Controlador Robot / Cobot10.10.0.20 LiDAR / Sensores de Seguridad | Máximo (Air-Gapped Lógico) — Sin salida a Internet. |
| VLAN 20 (Interfaz XR / Inmersiva) | 10.20.0.0/24 | Wi-Fi 6 / 6E Dedicado (Canal 5/6 GHz limpio) | 10.20.0.1 Nodo Edge (Interfaz XR)10.20.0.10 Visor XR (Quest 3 / OpenXR)10.20.0.11 Tablet/Monitor de Telemetría | Medio — Solo habla con el puente XR del Nodo Edge. |
| VLAN 30 (Gestión y Nube AI Swarm) | 192.168.1.0/24 | Ethernet / Wi-Fi Administrativo | 192.168.1.50 Nodo Edge (Interfaz WAN/BYOK) | Externo — Acceso saliente HTTPS a APIs de IA y libro mayor SHA-256. |
3. Configuración de Puertos DDS y ROS 2 (ROS_DOMAIN_ID)
Para evitar que el tráfico multicast de descubrimiento de ROS 2 (DDS) inunde la red Wi-Fi del visor XR y degrade la tasa de refresco del streaming WebRTC, el dominio ROS 2 se confina exclusivamente a la interfaz cableada 10.10.0.1 (VLAN 10) mediante perfil XML de Fast DDS / CycloneDDS:
- Identificador de Dominio:
export ROS_DOMAIN_ID=42 - Restricción de Descubrimiento:
export ROS_LOCALHOST_ONLY=0con lista blanca explícita de pares (unicast peers:10.10.0.1,10.10.0.10,10.10.0.20). - Fórmula estándar de puertos RTPS/DDS para
DOMAIN_ID = 42:- Discovery Multicast / Unicast:
UDP 7400 + (250 × 42) = UDP 17900 - Tráfico de Usuario / Tópicos (
/cmd_vel,/scan,/joint_states):UDP 17901–17950
- Discovery Multicast / Unicast:
- Puertos del Puente XR (
VLAN 20):- Señalización y Comandos Intencionales (
JSON/Protobuf):TCP/WSS 8443(Cifrado TLS local) - Streaming Volumétrico / Passthrough Telemetría:
UDP 50000–50100(WebRTC / RTP con QoS DSCPEF - Expedited Forwarding)
- Señalización y Comandos Intencionales (
4. Reglas de Firewall Determinista (nftables en Nodo Edge)
El Nodo Edge aplica una política por defecto de denegación total (DROP) entre interfaces, habilitando únicamente los flujos estrictamente auditados:
Bash
#!/usr/sbin/nft -f
flush ruleset

table inet spacearch_xr_firewall {
    chain forward {
        type filter hook forward priority 0; policy drop;

        # 1. AISLAMIENTO TOTAL DE LA RED ROBÓTICA (VLAN 10)
        # Prohibido cualquier paquete directo desde Internet (WAN) o Visor XR (VLAN 20) hacia el robot
        iifname "eth_wan" oifname "eth_ot_vlan10" drop
        iifname "eth_xr_vlan20" oifname "eth_ot_vlan10" drop
        iifname "eth_ot_vlan10" oifname "eth_wan" drop

        # 2. AISLAMIENTO DEL VISOR XR RESPECTO A INTERNET DIRECTO
        # El visor solo consume servicios del Nodo Edge, sin navegación libre
        iifname "eth_xr_vlan20" oifname "eth_wan" drop
    }

    chain input {
        type filter hook input priority 0; policy drop;

        # Permitir loopback local (comunicación interna entre AI Swarm y Rust Guardrail)
        iif "lo" accept
        ct state established,related accept

        # 3. REGLAS PARA VLAN 10 (ROBOT Y SENSORES -> NODO EDGE)
        iifname "eth_ot_vlan10" ip saddr { 10.10.0.10, 10.10.0.20 } udp dport 17900-17950 accept
        iifname "eth_ot_vlan10" icmp type echo-request limit rate 10/second accept

        # 4. REGLAS PARA VLAN 20 (VISOR XR -> NODO EDGE)
        iifname "eth_xr_vlan20" ip saddr 10.20.0.10 tcp dport 8443 accept
        iifname "eth_xr_vlan20" ip saddr 10.20.0.10 udp dport 50000-50100 accept
    }

    chain output {
        type filter hook output priority 0; policy accept;
    }
}
5. Garantías Operativas de Esta Topología
- Inmunidad frente a Ataques Externos: El robot (
10.10.0.10) carece de puerta de enlace hacia Internet (no default gateway). Incluso si se comprometiera la red Wi-Fi externa, no existe ruta IP hacia los actuadores. - Cero Tormentas Multicast en Wi-Fi: Al bloquear el tráfico DDS (
UDP 17900+) fuera deeth_ot_vlan10, el enlace Wi-Fi 6E del visor XR conserva el 100% de su ancho de banda para video y comandos de baja latencia. - Punto Único de Inspección (Choke Point): Todo comando que nace en el visor (
VLAN 20) o en el AI Swarm (WAN) muere en el espacio de usuario del Nodo Edge, donde el Safety Guardrail en Rust lo valida matemáticamente antes de reinyectarlo como un paquete DDS nuevo enVLAN 10.
Rust para el Deterministic Safety Guardrail Layer de SpaceArch XR Copilot 0.2. Este nodo actúa como filtro determinista entre las propuestas generadas por el AI Swarm (/ai_intent_proposal) y el tópico de control validado (/safe_cmd_vel), aplicando:
- Verificación criptográfica SHA-256 sobre el payload canónico del comando y su marca de tiempo.
- Recorte cinemático determinista (clamping) de velocidades lineal y angular (
MAX_LINEAR_SPEED,MAX_ANGULAR_SPEED). - Validación de perímetro espacial (Geofencing 2D/3D) proyectando la posición futura antes de permitir el avance hacia zonas restringidas.
1. Dependencias (Cargo.toml)
Ini, TOML
[package]
name = "spacearch_safety_guardrail"
version = "0.2.0"
edition = "2021"

[dependencies]
rclrs = "0.3"
geometry_msgs = { version = "0.3", features = ["serde"] }
std_msgs = { version = "0.3", features = ["serde"] }
serde = { version = "1.0", features = ["derive"] }
serde_json = "1.0"
sha2 = "0.10"
hex = "0.4"
2. Implementación del Nodo Guardrail (src/main.rs)
Rust
use geometry_msgs::msg::Twist;
use rclrs::{Context, Node, Publisher, Subscription, RCL_OK};
use serde::{Deserialize, Serialize};
use sha2::{Digest, Sha256};
use std::sync::{Arc, Mutex};

// Límites deterministas duros (en m/s y rad/s)
const MAX_LINEAR_SPEED: f64 = 0.25;
const MAX_ANGULAR_SPEED: f64 = 0.50;
const DT_HORIZON_SEC: f64 = 0.20; // Horizonte de predicción de trayectoria (200 ms)

// Perímetro seguro rectangular en el plano XY (metros respecto al origen de la celda)
const SAFE_MIN_X: f64 = -1.50;
const SAFE_MAX_X: f64 = 1.50;
const SAFE_MIN_Y: f64 = -1.50;
const SAFE_MAX_Y: f64 = 1.50;

#[derive(Serialize)]
struct CanonicalIntent<'a> {
    agent_id: &'a str,
    timestamp_ms: u64,
    current_x: f64,
    current_y: f64,
    linear_x: f64,
    angular_z: f64,
}

#[derive(Deserialize)]
struct AiIntentProposal {
    agent_id: String,
    timestamp_ms: u64,
    current_x: f64,
    current_y: f64,
    linear_x: f64,
    angular_z: f64,
    sha256_signature: String,
}

fn compute_expected_sha256(proposal: &AiIntentProposal, secret_salt: &str) -> String {
    let canonical = CanonicalIntent {
        agent_id: &proposal.agent_id,
        timestamp_ms: proposal.timestamp_ms,
        current_x: proposal.current_x,
        current_y: proposal.current_y,
        linear_x: proposal.linear_x,
        angular_z: proposal.angular_z,
    };

    let serialized = serde_json::to_string(&canonical).unwrap_or_default();
    let mut hasher = Sha256::new();
    hasher.update(secret_salt.as_bytes());
    hasher.update(b"::");
    hasher.update(serialized.as_bytes());
    hex::encode(hasher.finalize())
}

fn is_within_perimeter(x: f64, y: f64) -> bool {
    x >= SAFE_MIN_X && x <= SAFE_MAX_X && y >= SAFE_MIN_Y && y <= SAFE_MAX_Y
}

fn evaluate_guardrail(
    proposal: &AiIntentProposal,
    secret_salt: &str,
) -> Result<Twist, &'static str> {
    // 1. Verificar firma criptográfica SHA-256
    let expected_hash = compute_expected_sha256(proposal, secret_salt);
    if proposal.sha256_signature.to_lowercase() != expected_hash {
        return Err("BLOCKED: Firma SHA-256 inválida o payload alterado");
    }

    // 2. Rechazar valores NaN o infinitos (determinismo numérico)
    if !proposal.linear_x.is_finite()
        || !proposal.angular_z.is_finite()
        || !proposal.current_x.is_finite()
        || !proposal.current_y.is_finite()
    {
        return Err("BLOCKED: Valores numéricos no finitos (NaN/Inf)");
    }

    // 3. Recortar (clamp) velocidades a la envolvente segura
    let clamped_vx = proposal.linear_x.clamp(-MAX_LINEAR_SPEED, MAX_LINEAR_SPEED);
    let clamped_wz = proposal.angular_z.clamp(-MAX_ANGULAR_SPEED, MAX_ANGULAR_SPEED);

    // 4. Proyectar posición futura y validar perímetro espacial
    let projected_x = proposal.current_x + (clamped_vx * DT_HORIZON_SEC);
    let projected_y = proposal.current_y + (clamped_vx * clamped_wz * DT_HORIZON_SEC * 0.5);

    if !is_within_perimeter(projected_x, projected_y) {
        return Err("BLOCKED: Trayectoria proyectada fuera del perímetro seguro (Geofence)");
    }

    // 5. Construir mensaje Twist validado para ROS 2
    let mut safe_cmd = Twist::default();
    safe_cmd.linear.x = clamped_vx;
    safe_cmd.angular.z = clamped_wz;
    Ok(safe_cmd)
}

fn main() -> Result<(), rclrs::RclrsError> {
    let context = Context::new(std::env::args())?;
    let node = Node::new(&context, "spacearch_safety_guardrail")?;

    // En producción, cargar desde variable de entorno o almacén seguro de solo lectura
    let secret_salt =
        std::env::var("SPACEARCH_GUARDRAIL_SALT").unwrap_or_else(|_| "CHANGE_ME_IN_PROD".into());

    let safe_pub: Arc<Mutex<Publisher<Twist>>> = Arc::new(Mutex::new(
        node.create_publisher::<Twist>("/safe_cmd_vel", rclrs::QOS_PROFILE_DEFAULT)?,
    ));
    let audit_pub: Arc<Mutex<Publisher<std_msgs::msg::String>>> = Arc::new(Mutex::new(
        node.create_publisher::<std_msgs::msg::String>(
            "/guardrail_audit_log",
            rclrs::QOS_PROFILE_DEFAULT,
        )?,
    ));

    let safe_pub_sub = Arc::clone(&safe_pub);
    let audit_pub_sub = Arc::clone(&audit_pub);
    let salt_sub = secret_salt.clone();

    let _sub: Subscription<std_msgs::msg::String> = node.create_subscription::<std_msgs::msg::String, _>(
        "/ai_intent_proposal",
        rclrs::QOS_PROFILE_DEFAULT,
        move |msg: std_msgs::msg::String| {
            let mut audit_msg = std_msgs::msg::String::default();

            match serde_json::from_str::<AiIntentProposal>(&msg.data) {
                Ok(proposal) => match evaluate_guardrail(&proposal, &salt_sub) {
                    Ok(valid_twist) => {
                        if let Ok(publisher) = safe_pub_sub.lock() {
                            let _ = publisher.publish(&valid_twist);
                        }
                        audit_msg.data = format!(
                            "PASS | agent={} | ts={} | vx={:.3} | wz={:.3}",
                            proposal.agent_id,
                            proposal.timestamp_ms,
                            valid_twist.linear.x,
                            valid_twist.angular.z
                        );
                    }
                    Err(reason) => {
                        // Publicar velocidad cero (freno seguro) ante violación
                        let stop_twist = Twist::default();
                        if let Ok(publisher) = safe_pub_sub.lock() {
                            let _ = publisher.publish(&stop_twist);
                        }
                        audit_msg.data = format!(
                            "{} | agent={} | ts={}",
                            reason, proposal.agent_id, proposal.timestamp_ms
                        );
                    }
                },
                Err(_) => {
                    let stop_twist = Twist::default();
                    if let Ok(publisher) = safe_pub_sub.lock() {
                        let _ = publisher.publish(&stop_twist);
                    }
                    audit_msg.data = "BLOCKED: JSON malformado en /ai_intent_proposal".to_string();
                }
            }

            if let Ok(audit_publisher) = audit_pub_sub.lock() {
                let _ = audit_publisher.publish(&audit_msg);
            }
        },
    )?;

    rclrs::spin(&node)?;
    Ok(())
}
3. Notas de Integración para el Banco de Pruebas
- Suscripción de Motores: El controlador de bajo nivel o nodo de actuadores debe suscribirse exclusivamente a
/safe_cmd_vel, nunca a/ai_intent_proposal. - Auditoría: Todo evento (
PASSoBLOCKED) queda reflejado en/guardrail_audit_log, listo para encadenarse con hashes SHA-256 en la caja negra local del Nodo Edge. - Endurecimiento (Hardening): En el despliegue real, compila con
--release, monta el binario en una partición de solo lectura y pásaleSPACEARCH_GUARDRAIL_SALTmediante un serviciosystemdprotegido.
script en Python (test_guardrail_suite.py) diseñado para publicar en /ai_intent_proposal y observar en tiempo real la respuesta del nodo spacearch_safety_guardrail en Rust a través de /safe_cmd_vel y /guardrail_audit_log.
Incluye cuatro casos de prueba que cubren desde un comando limpio hasta intentos de alteración criptográfica, exceso de velocidad y salida del perímetro (geofence).
Script de Prueba (test_guardrail_suite.py)
Python
import hashlib
import json
import os
import time
import rclpy
from rclpy.node import Node
from geometry_msgs.msg import Twist
from std_msgs.msg import String


class GuardrailTestHarness(Node):
    def __init__(self, secret_salt: str):
        super().__init__("spacearch_guardrail_test_harness")
        self.secret_salt = secret_salt

        self.pub_intent = self.create_publisher(String, "/ai_intent_proposal", 10)
        self.sub_safe_cmd = self.create_subscription(
            Twist, "/safe_cmd_vel", self.on_safe_cmd, 10
        )
        self.sub_audit = self.create_subscription(
            String, "/guardrail_audit_log", self.on_audit_log, 10
        )

        self.last_safe_cmd = None
        self.last_audit_log = None

    def on_safe_cmd(self, msg: Twist):
        self.last_safe_cmd = (msg.linear.x, msg.angular.z)

    def on_audit_log(self, msg: String):
        self.last_audit_log = msg.data

    def sign_payload(
        self,
        agent_id: str,
        timestamp_ms: int,
        current_x: float,
        current_y: float,
        linear_x: float,
        angular_z: float,
    ) -> str:
        # Debe coincidir exactamente con CanonicalIntent en Rust (orden de campos y sin espacios extras)
        canonical = json.dumps(
            {
                "agent_id": agent_id,
                "timestamp_ms": timestamp_ms,
                "current_x": current_x,
                "current_y": current_y,
                "linear_x": linear_x,
                "angular_z": angular_z,
            },
            separators=(",", ":"),
        )
        raw = f"{self.secret_salt}::{canonical}".encode("utf-8")
        return hashlib.sha256(raw).hexdigest()

    def send_and_wait(self, case_name: str, payload_dict: dict, wait_sec: float = 0.5):
        self.last_safe_cmd = None
        self.last_audit_log = None

        msg = String()
        msg.data = json.dumps(payload_dict, separators=(",", ":"))
        self.pub_intent.publish(msg)

        deadline = time.monotonic() + wait_sec
        while time.monotonic() < deadline:
            rclpy.spin_once(self, timeout_sec=0.05)
            if self.last_audit_log is not None:
                break

        print(f"\n=== CASO: {case_name} ===")
        print(f"  Enviado (/ai_intent_proposal) : {msg.data}")
        print(f"  Auditoría (/guardrail_audit_log): {self.last_audit_log}")
        print(f"  Salida ROS 2 (/safe_cmd_vel)    : {self.last_safe_cmd}")


def run_tests():
    rclpy.init()
    salt = os.environ.get("SPACEARCH_GUARDRAIL_SALT", "CHANGE_ME_IN_PROD")
    harness = GuardrailTestHarness(secret_salt=salt)

    # Dar un breve margen para descubrimiento DDS en la VLAN 10
    time.sleep(0.5)

    now_ms = int(time.time() * 1000)

    # 1. Comando válido dentro de velocidad y perímetro
    agent_1 = "swarm_builder_01"
    vx_1, wz_1 = 0.15, 0.20
    x_1, y_1 = 0.0, 0.0
    sig_1 = harness.sign_payload(agent_1, now_ms, x_1, y_1, vx_1, wz_1)
    harness.send_and_wait(
        "1. Comando Válido",
        {
            "agent_id": agent_1,
            "timestamp_ms": now_ms,
            "current_x": x_1,
            "current_y": y_1,
            "linear_x": vx_1,
            "angular_z": wz_1,
            "sha256_signature": sig_1,
        },
    )

    # 2. Exceso de velocidad (debe recortar linear_x a 0.25 y angular_z a 0.50)
    now_ms_2 = int(time.time() * 1000)
    agent_2 = "swarm_builder_02"
    vx_2, wz_2 = 1.80, -2.50
    x_2, y_2 = 0.10, -0.10
    sig_2 = harness.sign_payload(agent_2, now_ms_2, x_2, y_2, vx_2, wz_2)
    harness.send_and_wait(
        "2. Exceso de Velocidad (Clamping)",
        {
            "agent_id": agent_2,
            "timestamp_ms": now_ms_2,
            "current_x": x_2,
            "current_y": y_2,
            "linear_x": vx_2,
            "angular_z": wz_2,
            "sha256_signature": sig_2,
        },
    )

    # 3. Salida de perímetro / Geofence (debe bloquear y mandar velocidad 0.0)
    now_ms_3 = int(time.time() * 1000)
    agent_3 = "swarm_builder_03"
    vx_3, wz_3 = 0.25, 0.0
    x_3, y_3 = 1.48, 0.0  # 1.48 + (0.25 * 0.20) = 1.53 > 1.50 (SAFE_MAX_X)
    sig_3 = harness.sign_payload(agent_3, now_ms_3, x_3, y_3, vx_3, wz_3)
    harness.send_and_wait(
        "3. Violación de Geofence",
        {
            "agent_id": agent_3,
            "timestamp_ms": now_ms_3,
            "current_x": x_3,
            "current_y": y_3,
            "linear_x": vx_3,
            "angular_z": wz_3,
            "sha256_signature": sig_3,
        },
    )

    # 4. Firma SHA-256 adulterada (debe bloquear por firma inválida)
    now_ms_4 = int(time.time() * 1000)
    agent_4 = "rogue_agent_04"
    vx_4, wz_4 = 0.10, 0.0
    x_4, y_4 = 0.0, 0.0
    bad_sig = "0" * 64
    harness.send_and_wait(
        "4. Firma SHA-256 Inválida",
        {
            "agent_id": agent_4,
            "timestamp_ms": now_ms_4,
            "current_x": x_4,
            "current_y": y_4,
            "linear_x": vx_4,
            "angular_z": wz_4,
            "sha256_signature": bad_sig,
        },
    )

    harness.destroy_node()
    rclpy.shutdown()


if __name__ == "__main__":
    run_tests()
Cómo Ejecutarlo en el Banco de Pruebas
- Asegura el mismo entorno y dominio ROS 2 que usa el nodo en Rust (confinado a la
VLAN 10):Bashexport ROS_DOMAIN_ID=42 export SPACEARCH_GUARDRAIL_SALT="tu_clave_secreta_de_prueba" - Arranca el nodo Guardrail en Rust en una terminal:Bash
cargo run --release - Ejecuta el arnés de pruebas en Python en otra terminal:Bash
python3 test_guardrail_suite.py
Nota técnica: Si en el código Rust modificas el orden de los campos de
CanonicalIntento el separador ("::"), mantén idéntica la serialización canónica en Python para que el hash SHA-256 coincida al carácter.
RESUMEN EJECUTIVO: SPACEARCH AISOFT SWARM ROBOTICS
Unidad de Síntesis Agéntica, Verificación Determinista y Control Espacial (0.1 → 0.3)
Operación desde: Mar del Plata, Argentina | Estructura: Zero-CAPEX & BYOK
1. Propuesta de Valor Central
SpaceArch AISoft Swarm Robotics es una unidad operativa de alta densidad técnica diseñada para comprimir drásticamente el costo marginal y los tiempos de desarrollo de software, flujos automatizados y control asistido de hardware. Frente a un mercado de software genérico tradicional presionado a la baja en márgenes y dependiente de estructuras rígidas de horas-hombre, el modelo combina enjambres de agentes de IA (AI Swarm), especificaciones verificables (Codex Robotics) y seguridad determinista para operar desde una arquitectura ágil y replicable.
2. Cómo Funciona el Motor Operativo
- Enrutamiento Multi-Modelo (BYOK): Cada rol del enjambre asigna dinámicamente el modelo más eficiente según tarea, costo y latencia (razonamiento lógico, síntesis masiva de código, validación multimodal y respuesta en tiempo real), evitando dependencias monolíticas y reduciendo el gasto operativo por unidad generada.
- Pipeline de Cinco Capas con Verificación Cruzada: Las especificaciones se descomponen en contratos atómicos, se sintetizan en paralelo, se prueban en entornos/gemelos aislados y se auditan mediante verificación lógica cruzada y trazabilidad SHA-256 antes de pasar a despliegue.
- Separación Estricta entre IA y Hardware Físico: La capa probabilística propone intenciones, pero una capa determinista de seguridad en Rust/ROS 2 —aislada en red local (
VLAN 10/VLAN 20)— valida firmas, recorta límites cinemáticos y aplica frenado/parada segura ante anomalías o pérdida de latencia.
3. Hoja de Ruta SpaceArch XR Copilot (0.1 → 0.3)
- v0.1 — Núcleo Cloud & WebXR (Zero-CAPEX): Renderizado híbrido y experiencias interactivas/audiovisuales embebidas sobre infraestructura existente y telemetría auditable para plataformas de streaming y distribución.
- v0.2 — Puente Multimodal y Robótica Asistida: Integración en banco de pruebas con percepción espacial (RGB-D / LiDAR), control asistido por voz/gestos y supervisión determinista sobre actuadores en entornos acotados.
- v0.3 — Ecosistema Espacial Autónomo: Coordinación persistente de gemelos digitales, nodos Edge y unidades robóticas/agénticas con consenso invariante y registro criptográfico continuo.
4. Qué Aporta a Cámaras, Referentes Técnicos y Socios Estratégicos
- A Cámaras y Ecosistema Tecnológico (ACTIMA / CESSI): Un caso concreto de aplicación de IA agéntica y robótica desde Mar del Plata con foco en ingeniería verificable, segmentación de red y pruebas reproducibles, más allá del discurso teórico.
- A Socios Comerciales y de Plataforma: Un modelo Zero-CAPEX de integración rápida, con activos digitales, editoriales y XR listos para esquemas de reparto o licenciamiento sin exigir inversiones iniciales pesadas en infraestructura.
- A Equipos de Ingeniería: Una arquitectura modular, auditable y desacoplada donde la velocidad de iteración del enjambre convive con controles estrictos de seguridad, latencia y trazabilidad.
Tesis estructural de SpaceArch AISoft Swarm Robotics Polímatas: no es sumar silos desconectados ni vender «software suelto», sino cruzar todos los modelos de negocio sobre una misma unidad polímata donde la escala y la recurrencia retroalimentan la eficiencia marginal.
Cuando una misma célula operativa puede ejecutar páginas web de entrada ágil (desde 1 USD), redacción y producción de noticias para 100 News, investigación y prototipado para Digital Labs, desarrollo de código a medida para empresas y pipelines narrativos o XR vinculados a estudios como Universal Pictures / YourVideo, el negocio deja de depender de un solo ticket o ciclo lento: cada frente alimenta datos, plantillas, agentes y flujo de caja al resto.
1. El Principio Polímata: Una Misma Unidad, Múltiples Salidas
En una estructura convencional, cada vertical exige un equipo, un presupuesto y un proceso distinto. En AISoft Swarm Robotics Polímatas, la unidad es multifuncional por diseño:
- Base de Entrada y Volumen: Páginas web y piezas ágiles de bajo costo inicial que captan clientes, validan flujos y generan caja rápida sin fricción.
- Motor Editorial e Investigativo: Células capaces de producir noticias locales/globales para 100 News y sostener líneas de investigación aplicada para Digital Labs con trazabilidad y rapidez.
- Fábrica de Código a Medida y XR: Síntesis agéntica bajo Codex Robotics para resolver pedidos específicos de empresas, automatizaciones o despliegues inmersivos en menor tiempo y con margen creciente a medida que el enjambre reutiliza patrones validados.
2. Autocorrección Interna y Eficiencia Creciente
El punto clave es que el error puntual no frena el sistema cuando el bucle de autocorrección vive dentro de la propia unidad:
- Si una salida falla —sea un bloque de código, una rutina de automatización, una pieza editorial o una prueba en simulación/robótica—, el ciclo de detección, ajuste y re-ejecución ocurre adentro del mismo enjambre y bajo reglas deterministas/criptográficas, sin paralizar toda la operación.
- Cada iteración corregida queda registrada y reutilizable: el costo marginal baja y la eficiencia sube de forma acumulativa en lugar de empezar de cero en cada encargo.
3. Convergencia Hacia la Excelencia Operativa
Al alinear software agéntico, IA multi-modelo (BYOK), trazabilidad SHA-256 y control determinista/robótico, la unidad no compite mirando por el retrovisor a la industria tradicional de horas-hombre o CAPEX pesado: se posiciona en el punto de convergencia donde la velocidad de ejecución, el bajo costo de entrada y el rigor de verificación se refuerzan entre sí.
El bucle de autocorrección interna dentro de una unidad de SpaceArch AISoft Swarm Robotics Polímatas convierte cualquier fallo —sea un bug de compilación, un dato inconsistente en una nota de 100 News, un desvío en un prototipo de Digital Labs o una salida fuera de rango en XR Copilot— en una señal de ajuste inmediata y reutilizable dentro del propio sistema.
La clave es que el error se aísla en el dominio donde ocurre, se diagnostica contra reglas o fuentes verificables y actualiza el patrón de la unidad sin frenar el resto de las operaciones.
1. Anatomía del Bucle de Autocorrección (5 Fases)
- Detección Temprana y Aislamiento:
- En código / robótica: compiladores, tests unitarios, simuladores gemelos o el Safety Guardrail en Rust detectan excepciones, valores no finitos, latencias excesivas o violaciones de perímetro y cortan o desvían el flujo antes de que impacte el entorno real.
- En datos / editorial (100 News): validadores de esquema, contraste de fechas/fuentes o contradicciones lógicas marcan el fragmento dudoso y bloquean su publicación automática.
- Clasificación de Falla (Código vs. Datos vs. Ejecución):
- Falla de código: error sintáctico, de tipos, lógica de negocio o condición de carrera.
- Falla de datos: entrada incompleta, formato corrupto, contradicción factual o desactualización.
- Falla de ejecución: timeout de red/API, caída de latencia, saturación de memoria o discrepancia entre simulación y comportamiento físico/operativo.
- Diagnóstico Acotado con Trazas:
- En lugar de re-procesar todo desde cero, el sistema extrae únicamente la causa raíz mínima: traza de error, diff del bloque afectado, muestra de dato anómalo o registro de telemetría.
- Síntesis Correctiva y Re-Verificación Cruzada:
- Una célula del enjambre (enrutada bajo BYOK al modelo más apto para depuración o razonamiento) genera el parche o ajuste y vuelve a pasarlo por las compuertas de validación (tests, simulación, reglas de invariantes o chequeo de consistencia).
- Cristalización del Aprendizaje (Rule / Pattern Memory):
- Una vez validada la corrección, el caso queda registrado con su firma SHA-256 como regla preventiva o plantilla depurada. La próxima vez que aparezca un escenario similar —en una web de bajo costo, un desarrollo a medida o un flujo de Digital Labs—, el sistema evita repetir el tropiezo.
2. Cómo Se Comporta Según el Tipo de Fallo
| Dominio del Fallo | Qué Ocurre al Fallar | Mecanismo de Autocorrección Interna | Resultado Operativo |
| Código | Error de compilación, test roto o respuesta inválida de API/modelo. | Reintento con traza de error, cambio de modelo/ruta BYOK y nueva corrida de pruebas aisladas. | Parche validado automáticamente sin intervención manual en errores rutinarios. |
| Datos | Campo faltante, esquema roto o dato contradictorio en flujos editoriales/analíticos. | Cuarentena del registro, consulta a fuente/esquema alternativo o degradación controlada a borrador auditable. | Se evita publicar o propagar basura; solo avanzan datos consistentes. |
| Ejecución | Latencia alta, caída de nodo externo o límite físico/operativo alcanzado. | Conmutación a ruta alternativa, pausa segura (safe-state) o recorte determinista de parámetros. | Continuidad operativa sin colapso del sistema ni exposición física indebida. |
3. Por Qué Eleva la Eficiencia con el Tiempo
- Costo marginal decreciente: Los primeros ciclos de un nuevo tipo de proyecto o flujo exigen más iteraciones; los siguientes aprovechan correcciones ya probadas y verificadas.
- Resiliencia polímata: Como la misma unidad atiende múltiples frentes —desde piezas web ágiles y redacción de 100 News hasta desarrollos a medida, Digital Labs y piezas vinculadas a YourVideo—, las mejoras en validación, automatización y trazabilidad benefician a toda la división en conjunto.
- Límite claro entre autonomía y escalamiento: Cuando el bucle agota sus reintentos automáticos o detecta una ambigüedad crítica de negocio, marca el ítem con claridad para decisión humana puntual, manteniendo el resto de la fábrica en marcha.
MANIFIESTO: SPACEARCH AISOFT SWARM ROBOTICS POLÍMATAS
Del margen inflado del software tradicional a la ejecución polímata de eficiencia creciente.
1. El Quiebre del Modelo Viejo
Durante décadas, el desarrollo de software, la producción de medios y la ingeniería tecnológica funcionaron con una ecuación lenta y costosa: más personas, más horas, más presupuesto inicial y más fricción. El software genérico masivo pierde valor relativo mientras las estructuras pesadas consumen margen antes de entregar resultados.
SpaceArch AISoft Swarm Robotics Polímatas nace para romper esa inercia. No vendemos horas ni improvisación: construimos una unidad operativa multifuncional donde la inteligencia agéntica, la verificación determinista y la trazabilidad criptográfica comprimen el costo marginal en cada ciclo.
2. Qué Es una Unidad Polímata
Una unidad polímata no está encadenada a un solo formato ni a un único ticket. Es una fábrica multifuncional de alta densidad capaz de cruzar modelos de negocio y ejecutar múltiples frentes sin perder velocidad ni rigor:
- Entrada Ágil y Volumen Real: Despliegue rápido de soluciones web desde 1 USD para validar, captar y generar flujo de caja inmediato sin barreras burocráticas.
- Redacción e Investigación Continua: Operación como célula editorial para 100 News y base investigativa aplicada para Digital Labs.
- Software a Medida y XR de Alta Escala: Síntesis de código bajo Codex Robotics, enrutamiento multi-modelo (BYOK), evolución hacia SpaceArch XR Copilot (
0.1 → 0.3) y pipelines narrativos/inmersivos orientados a plataformas globales como YourVideo.
3. La Regla del Error y la Autocorrección
En sistemas complejos, el error no es una excusa para detenerse: es materia prima de ajuste.
Cada unidad está diseñada con bucles internos de autocorrección para fallos de código, datos o ejecución. Cuando algo falla, se aísla el problema, se diagnostica con trazas, se corrige en el ciclo y el aprendizaje queda fijado para elevar la eficiencia en la siguiente entrega. La excelencia no se declama: se compila, se prueba, se audita con SHA-256 y se acumula.
4. Qué Significa Esto para Clientes, Socios e Inversores
- Para los Clientes: Menor tiempo de salida al mercado, soluciones a medida o de entrada rápida y una relación donde la tecnología trabaja para resolver el problema real, no para inflar facturas.
- Para los Socios Estratégicos: Un ecosistema Zero-CAPEX con activos listos para escalar, esquemas claros de reparto o integración y velocidad asimétrica desde Mar del Plata hacia el mundo.
- Para los Inversores: Una arquitectura de margen de eficiencia creciente, bajo costo estructural de base, trazabilidad auditable y convergencia real entre software agéntico, medios, XR y robótica segura.
La tesis es clara: mientras otros discuten el futuro o defienden estructuras costosas, SpaceArch AISoft Swarm Robotics Polímatas cruza los modelos, corrige sobre la marcha y escala con eficiencia creciente.
Cuando una célula Robotic Polímata absorbe cada error, lo convierte en una regla determinista verificada y lo elimina de forma recursiva en toda la red, el efecto sobre la estructura tradicional de una cámara es inmediato: la ventaja humana en la ejecución repetitiva se desvanece.
En el esquema clásico de las empresas TIC regionales, el valor se defendía por acumulación de horas-hombre, curva de aprendizaje individual y conocimiento tácito guardado en las cabezas de los desarrolladores. Cuando un programador senior cometía un error y lo resolvía, ese aprendizaje quedaba aislado en esa persona o equipo; al cambiar de proyecto o de empleado, la fricción volvía a empezar.
El Desplazamiento Estructural frente a las Células Polímatas
- Aprendizaje Colectivo Instantáneo vs. Curva Humana Lineal:
- En un equipo tradicional, mejorar la calidad y bajar los tiempos lleva meses de capacitación y code reviews manuales.
- En una célula polímata, cuando el bucle de autocorrección resuelve una falla de código, datos o ejecución y la sella con SHA-256, todas las células del enjambre heredan esa inmunidad al instante. El costo marginal del error tiende a cero.
- Fin del Arbitraje por Salarios o Horas:
- Las cámaras locales suelen competir ofreciendo «talento competitivo en dólares» frente a mercados externos. Ese modelo sigue atado al reloj biológico y al costo fijo de nómina.
- Frente a una unidad que opera en ciclos continuos —produciendo desde webs de entrada de 1 USD hasta módulos a medida, noticias en 100 News, investigación en Digital Labs y control supervisado en XR Copilot—, competir por hora trabajada deja de tener sentido económico.
- La Única Reacción Viable para el Ecosistema Local:
- Ante este escenario, las empresas de ACTIMA (y de cualquier polo tecnológico) quedan frente a una bifurcación clara: seguir defendiendo el modelo de horas-hombre —quedando atrapadas en márgenes cada vez más estrechos— o reconvertirse hacia la arquitectura de sistemas, definición de invariantes, auditoría estratégica y alianzas de despliegue sobre estas unidades polímatas.
La ejecución pura ya no es el cuello de botella ni el diferencial humano: el valor se traslada por completo a quién diseña la arquitectura, define las reglas de juego y controla los nodos de despliegue.
Cuando la ejecución técnica y la corrección recursiva de errores pasan a ser patrimonio de las células polímatas, el factor humano no desaparece, sino que se desplaza hacia los puntos de apalancamiento no delegables: donde se fijan las reglas físicas/lógicas inviolables, se asume la responsabilidad legal y se cierran alianzas estratégicas de alto valor.
En SpaceArch AISoft Swarm Robotics Polímatas, la estructura humana se reduce a una élite operativa mínima organizada en cuatro roles críticos de alta densidad decisoria:
1. Arquitecto Jefe de Sistemas e Invariantes (Chief Invariant Architect)
Es quien define qué debe ocurrir y qué está estrictamente prohibido antes de que el AI Swarm escriba una sola línea de código o ejecute un ciclo de producción.
- Reducción de Complejidad: Aplica principios de reducción estructural para destilar problemas complejos en especificaciones mínimas, contratos de interfaz estrictos y reglas matemáticas claras.
- Diseño del Safety Guardrail: Establece los límites duros de la capa determinista en Rust/ROS 2 (velocidades máximas, envolventes espaciales, umbrales de latencia y particiones read-only) que ninguna IA puede alterar.
- Orquestación de Convergencia: Decide cómo se cruzan los modelos de negocio dentro de la unidad (por ejemplo, cómo un componente creado para 100 News o una web de 1 USD se reutiliza en Digital Labs o XR Copilot).
2. Auditor de Integridad, Seguridad y Trazabilidad (Deterministic & SHA-256 Auditor)
Aunque las células se autocorrijan internamente, la validación externa e independiente es indispensable cuando el sistema interactúa con hardware físico, datos sensibles o contratos empresariales.
- Supervisión de Excepciones Críticas (Human-in-the-Loop): Interviene únicamente cuando el bucle de autocorrección agota sus reintentos automáticos o detecta una ambigüedad estructural que exige criterio humano.
- Auditoría de Caja Negra (SHA-256 Flight Recorder): Revisa los registros criptográficos encadenados para certificar ante clientes, cámaras o reguladores que cada comando ejecutado cumplió con los invariantes de seguridad y calidad.
- Validación Física en Banco de Pruebas: Supervisa las transiciones de simulación (Gazebo / Isaac Sim) a hardware real en el laboratorio de Mar del Plata, controlando paradas de emergencia físicas (E-Stop) y calibración sensorial.
3. Director Comercial y de Alianzas Estratégicas (Deal & Ecosystem Closer)
La velocidad de producción del enjambre carece de valor si no se conecta con demanda real, distribución global y flujo de caja inmediato.
- Cierre de Alianzas de Alto Impacto: Negocia directamente con decisores clave —desde empresas que requieren desarrollo a medida hasta estudios audiovisuales, plataformas de streaming (YourVideo) o socios tecnológicos internacionales— bajo esquemas Zero-CAPEX y reparto de ingresos.
- Diseño de Escalera Comercial: Estructura el embudo que transforma servicios de entrada de muy bajo costo (webs desde 1 USD) y visibilidad mediática (100 News) en contratos recurrentes B2B y licenciamiento de propiedad intelectual.
- Gestión de Velocidad y Compromisos: Impone plazos ejecutivos estrictos y convierte la capacidad de entrega ultrarrápida de la unidad en una ventaja competitiva irreplicable frente a proveedores tradicionales.
4. Curador de Propiedad Intelectual y Dirección Narrativa (IP & Strategic Director)
En los frentes vinculados a medios, contenidos generativos, 100 News, Digital Labs y proyectos audiovisuales/XR, la dirección creativa y el criterio editorial siguen marcando la diferencia entre ruido genérico y activos con valor de mercado.
- Dirección de Activos IP: Define la visión estética, narrativa y estratégica de franquicias, contenidos inmersivos y desarrollos editoriales que luego el enjambre produce a escala.
- Control de Coherencia y Reputación: Asegura que la velocidad masiva de publicación y síntesis mantenga consistencia conceptual, rigor informativo y alineación con los objetivos estratégicos del ecosistema.
Resumen Comparativo: Estructura Tradicional vs. Unidad Polímata
| Dimensión | Empresa TIC Tradicional (ACTIMA / CESSI) | SpaceArch AISoft Swarm Robotics Polímatas |
| Base de la Pirámide | Decenas de programadores junior/semi-senior ejecutando tareas manuales. | Células polímatas autónomas con autocorrección recursiva y BYOK. |
| Cúpula Humana | Gerentes de proyecto, líderes de equipo y administrativos coordinando horas. | Núcleo mínimo (3–4 roles) enfocado en invariantes, auditoría y cierres comerciales. |
| Cuello de Botella | Capacidad de contratación y curva de aprendizaje individual. | Velocidad de cierre comercial y despliegue de nuevos nodos físicos/digitales. |
Con una reducción del 98% en la dependencia humana para la ejecución operativa, la ecuación económica y de escala de SpaceArch AISoft Swarm Robotics Polímatas cambia por completo: lo que antes exigía un equipo de 50 personas para sostener ritmo y volumen, ahora lo opera una sola persona con un núcleo mínimo de control, apalancada en células polímatas con autocorrección recursiva.
Qué Significa en la Práctica una Dependencia Humana del 2% (98% de Reducción)
- Nómina Casi Nula y Cero Cuello de Botella de Plantel:
- No hay que reclutar, capacitar, gestionar turnos ni absorber costos fijos salariales para escalar la producción de webs desde 1 USD, piezas para 100 News, desarrollos a medida, Digital Labs o activos conectados a XR Copilot / YourVideo.
- La capacidad de salida escala por cómputo, enrutamiento BYOK y reutilización de patrones verificados, no por sumar cabezas.
- Concentración del 2% Humano en Apalancamiento Máximo:
- Ese 2% de intervención humana no se gasta en picar código rutinario, formatear notas o vigilar cada paso trivial; se concentra exclusivamente en invariantes de arquitectura, auditoría de seguridad física/criptográfica (SHA-256), cierre de acuerdos estratégicos y aprobación de excepciones críticas.
- Impacto Frente a Estructuras Clásicas:
- Para una empresa tradicional que depende de un 80%–100% de esfuerzo humano directo por proyecto, competir contra una unidad que ya absorbió el 98% de la carga operativa repetitiva mediante células polímatas no es una batalla de precios: es un cambio de régimen operativo.
La reducción del 98% en la dependencia humana dentro de SpaceArch AISoft Swarm Robotics Polímatas transforma la economía unitaria del negocio de una lógica lineal de costos a una estructura de apalancamiento asimétrico y margen creciente.
En una organización tradicional de software, medios o tecnología, el crecimiento exige expandir la plantilla: más personas significan más salarios, más rotación, más coordinación y un techo natural de velocidad. Cuando el 98% de la ejecución operativa —síntesis de código, producción editorial, automatización, pruebas, autocorrección y coordinación multifuncional— recae en células polímatas con enrutamiento BYOK, trazabilidad SHA-256 y supervisión determinista, el modelo cambia en tres puntos decisivos:
1. Escala Desacoplada del Costo Laboral
La unidad puede absorber mayor volumen de entregas —desde webs de entrada ágil de 1 USD y redacción para 100 News hasta desarrollos a medida, investigación en Digital Labs y piezas conectadas a XR Copilot / YourVideo— sin multiplicar su estructura fija. La capacidad crece por orquestación y reutilización de patrones verificados, no por sumar nómina.
2. Expansión Progresiva del Margen
A medida que las células polímatas corrigen fallos de forma recursiva y cristalizan soluciones probadas, el costo marginal por unidad producida cae mientras la eficiencia sube. Cada proyecto o ciclo abre camino al siguiente con menor fricción, liberando caja para reinvertir sin depender de rondas infladas para pagar estructuras pesadas.
3. Concentración del 2% Humano Donde Realmente Crea Valor
El 2% de intervención humana restante no se desperdicia en tareas repetitivas ni en microgestión operativa: se concentra en definir invariantes de arquitectura, auditar la seguridad determinista y la integridad criptográfica, y cerrar acuerdos estratégicos bajo esquemas Zero-CAPEX.
En síntesis para inversores y socios: no estamos apostando a trabajar más horas ni a inflar un equipo de ejecución manual; estamos construyendo una unidad polímata donde la autocorrección acumulada comprime costos, acelera la salida al mercado y amplía el margen a medida que crece la operación.
Cuando un inversor escucha hablar de una reducción del 98% en la dependencia humana dentro de SpaceArch AISoft Swarm Robotics Polímatas, su primera reacción suele combinar curiosidad por la economía unitaria con desconfianza sobre la fragilidad operativa, la seguridad física o el cierre comercial.
Aquí las 4 preguntas más probables de un inversor frente a esa tesis y cómo responderlas con claridad, precisión y sin rodeos.
1. «Si el 98% de la operación es autónoma o agéntica, ¿qué pasa cuando el sistema falla o alucina? ¿No es un riesgo de seguridad o reputación?»
- Qué está evaluando realmente: si existe control del riesgo o si el sistema depende de la infalibilidad de un modelo de IA.
- Cómo responder con claridad:«No apostamos a que la IA nunca falle; diseñamos el sistema asumiendo que va a proponer errores y bloqueándolos antes de que impacten. Separamos tajantemente la capa probabilística del control determinista: en robótica y hardware, una capa en Rust/ROS 2 con límites físicos duros, aislamiento de red y registros SHA-256 recorta o frena cualquier salida fuera de rango; en software, datos o redacción, los bucles de autocorrección aíslan, corrigen y revalidan dentro de la unidad. El 2% humano entra justamente en invariantes, auditoría y excepciones críticas.»
2. «¿Cómo se sostiene el negocio si el software genérico está bajando de precio? ¿De dónde sale el margen real?»
- Qué está evaluando realmente: si la compresión de costos no termina destruyendo también el precio de venta o el poder de fijación de precios.
- Cómo responder con claridad:«El margen no sale de vender horas baratas de programación genérica, sino de combinar una estructura de costos fijos mínima con múltiples modelos de captura de valor en una misma unidad polímata. Usamos piezas de entrada rápida —como soluciones web desde 1 USD y redacción en 100 News— para captar flujo y tracción, y lo cruzamos con desarrollos a medida de mayor ticket, investigación en Digital Labs y activos XR/audiovisuales vinculados a YourVideo. Al reutilizar patrones verificados y enrutamiento BYOK, el costo marginal baja mientras el ticket y el alcance se amplían.»
3. «Si la dependencia humana baja un 98%, ¿qué pasa cuando hay que negociar, cerrar contratos grandes o destrabar alianzas estratégicas?»
- Qué está evaluando realmente: si la automatización técnica no deja un vacío comercial o de ejecución de acuerdos.
- Cómo responder con claridad:«La automatización elimina la fricción de producción y coordinación interna; la dirección comercial y las alianzas estratégicas forman parte del 2% humano de alto apalancamiento. Precisamente porque la unidad entrega rápido, con bajo costo estructural y bajo esquemas Zero-CAPEX, el cierre comercial se vuelve más ágil: no vendemos una promesa a doce meses ni pedimos una gran inversión inicial antes de mostrar avance.»
4. «¿Esto es un marco teórico o ya tiene pruebas reales en marcha? ¿Qué valida hoy que el modelo escala?»
- Qué está evaluando realmente: la distancia entre la narrativa y la ejecución verificable.
- Cómo responder con claridad:«Ya está pasando de la arquitectura al banco de pruebas y la validación operativa desde Mar del Plata: tenemos la topología de red segmentada, el filtro determinista en Rust para ROS 2, las pruebas automatizadas de validación, la estrategia BYOK/SHA-256 y la articulación de frentes multifuncionales. Cada ciclo de prueba no solo valida la tecnología: alimenta la base de correcciones y reglas que reduce el esfuerzo de los ciclos siguientes.»
Regla Práctica para Responder a un Inversor
Evitar defender el 98% como un eslogan vacío o una promesa de magia tecnológica. Presentarlo como una consecuencia de ingeniería y arquitectura: menos capas de gestión y de horas repetitivas, mayor reutilización de código/patrones auditados y foco humano concentrado donde más pesa la decisión.
Su singularidad estructural es lo que separa a SpaceArch de una software factory convencional, un estudio de medios o un laboratorio de robótica aislado: al operar un portfolio amplio y multifuncional sobre la misma infraestructura agéntica y robótica, la creación de nuevo software deja de cargarse a un solo proyecto y se amortiza entre todas las verticales.
Cuando una célula AISoft Swarm Robotics Polímata genera un módulo, un conector, un flujo de automatización o una rutina de validación, ese mismo activo puede reutilizarse de inmediato en distintas líneas: desde una entrega ágil o web de bajo costo y la redacción/distribución de 100 News, pasando por desarrollos a medida, Digital Labs y XR Copilot, hasta piezas narrativas y plataformas como YourVideo.
1. Compresión Máxima del Costo de Creación de Nuevo Software
En una empresa tradicional, el costo de desarrollar software nuevo recae íntegro sobre el cliente o el producto puntual de ese momento; si el ciclo es largo o la demanda fluctúa, el margen se estrecha. En la arquitectura de SpaceArch, el costo marginal de crear nuevo software se comprime al máximo por tres vías:
- Reutilización transversal del portfolio: Un componente o flujo probado en una vertical resuelve problemas análogos en otras sin volver a pagarse desde cero.
- Reducción del 98% de dependencia humana en la ejecución: El enjambre BYOK y los bucles de autocorrección absorben la iteración pesada, mientras el núcleo humano se concentra en invariantes, auditoría y cierres.
- Mayor velocidad de iteración: Cada ciclo acorta el tiempo entre idea, prueba y despliegue, bajando el costo operativo por entrega.
2. Compensación del Balance y Estabilidad de Ingresos Brutos
La amplitud del portfolio actúa como un mecanismo de compensación cruzada en el balance:
- Mientras un frente de mayor ticket o ciclo más largo madura —como desarrollos B2B a medida, investigación en Digital Labs, alianzas de entretenimiento o despliegues XR Copilot—, las líneas de rotación más rápida y menor fricción —como soluciones web ágiles y producción/difusión en 100 News— aportan movimiento, captación y flujo de caja continuo.
- Si una vertical atraviesa un ritmo más lento o una etapa de validación técnica, otras absorben capacidad productiva y sostienen el balance bruto de la unidad sin exigir estructuras ociosas.
3. La Ventaja Competitiva Difícil de Copiar
Un competidor enfocado en un solo nicho no puede replicar fácilmente esa economía cruzada: o tiene poco volumen para amortizar su tecnología, o tiene demasiada estructura fija para moverse rápido. SpaceArch convierte su amplitud de portfolio —de la pieza ágil de entrada a los sistemas complejos, XR y robótica segura— en eficiencia acumulada y resiliencia de balance.
El cruce entre líneas de rápida rotación y líneas de mayor escala o maduración más larga convierte la amplitud del portfolio de SpaceArch en un amortiguador financiero y operativo: donde una línea tarda más en cerrar o validar, otra aporta ritmo, entrada de clientes y liquidez; y el software producido en unas alimenta la rentabilidad de las otras.
1. Dos Ritmos Complementarios Dentro de la Misma Unidad
En un negocio de un solo frente, todo depende del mismo ciclo de venta y entrega. Al operar como AISoft Swarm Robotics Polímatas, la unidad cruza dos dinámicas distintas sobre la misma base técnica y con una reducción del 98% en la dependencia humana operativa:
- Líneas de Rápida Rotación (Tracción, Entrada y Flujo Continuo):
- Soluciones web ágiles (desde 1 USD) y piezas/servicios digitales rápidos: reducen al mínimo la fricción de entrada, permiten captar clientes con rapidez, probar flujos en producción y generar movimiento de caja sin depender de ciclos comerciales largos.
- Redacción y operación editorial (100 News): sostienen un ritmo constante de publicación, visibilidad territorial/sectorial y captación de atención que abre puertas hacia clientes y aliados.
- Líneas de Mayor Escala (Expansión de Ticket, IP y Alianzas):
- Desarrollo B2B a medida: resuelve necesidades específicas de empresas con mayor complejidad y mayor valor por contrato.
- Digital Labs, XR Copilot y YourVideo / estudios: concentran apuestas de mayor profundidad técnica, propiedad intelectual, experiencias inmersivas y acuerdos de mayor escala o reparto.
2. Cómo Se Compensa el Balance Bruto
La estabilización del balance ocurre en tres planos concretos:
- Amortiguación de Ciclos Largos: Los proyectos B2B complejos, las integraciones XR o las alianzas audiovisuales/de plataforma suelen tener ventanas de negociación, validación o despliegue más extensas. Las líneas de rápida rotación ayudan a sostener la actividad y el flujo bruto mientras esos frentes avanzan.
- Amortización Compartida del Software: El código, los conectores, las rutinas de automatización y las pruebas sintetizadas por el enjambre BYOK con trazabilidad SHA-256 no se pagan una sola vez por una única entrega. Una mejora en generación web, automatización o validación reduce el costo marginal de crear nuevas piezas tanto para clientes rápidos como para encargos de mayor escala.
- Capacidad Productiva Sin Estructura Ociosa: Como la unidad es polímata y opera con un núcleo humano mínimo enfocado en invariantes, auditoría y cierres, cuando baja la demanda puntual de un frente, la capacidad de cómputo y orquestación puede reorientarse a otro sin cargar salarios ociosos sobre el balance.
3. El Efecto Red del Portfolio
Cuanto más se cruzan estas líneas, más se refuerzan entre sí: una web ágil o una cobertura en 100 News puede derivar en un pedido B2B a medida o en un caso de uso para Digital Labs o XR Copilot, mientras que los estándares de verificación y reutilización subidos en los proyectos más exigentes elevan la calidad y la velocidad de las entregas rápidas.
En SpaceArch, la amplitud de nuestro portfolio no es dispersión: es el motor económico que comprime el costo marginal de crear software nuevo y estabiliza el balance bruto de toda la operación.
Cuando una célula AISoft Swarm Robotics Polímata construye un módulo, un conector, un flujo de automatización o una rutina de validación, ese activo no queda atado a un solo cliente ni a un único proyecto. Se reutiliza en todo el ecosistema —desde soluciones web ágiles y redacción para 100 News hasta desarrollos B2B a medida, Digital Labs, XR Copilot y piezas vinculadas a YourVideo—, repartiendo el costo de síntesis entre múltiples verticales mientras los bucles de autocorrección y la reducción del 98% en la dependencia humana eliminan la fricción de reempezar desde cero.
1. Compresión del Costo de Software Nuevo
- Amortización transversal: Un componente o regla verificada con SHA-256 se paga una vez en el ciclo y sirve a varias líneas de negocio, reduciendo drásticamente el costo por cada nueva entrega.
- Cómputo y BYOK en lugar de nómina lineal: Escalar capacidades técnicas no exige sumar plantillas fijas; se apoya en orquestación agéntica, enrutamiento multi-modelo (BYOK) y patrones ya depurados.
2. Compensación y Estabilidad del Balance Bruto
- Cruce entre velocidad y escala: Las líneas de rápida rotación (como webs ágiles de entrada y producción/alcance en 100 News) aportan movimiento, captación y flujo continuo, mientras las líneas de mayor escala o maduración más larga (desarrollo B2B a medida, Digital Labs, XR Copilot y alianzas con YourVideo / estudios) concentran tickets mayores, propiedad intelectual y expansión.
- Sin capacidad ociosa: Si un frente atraviesa una ventana de validación o negociación más extensa, la misma unidad polímata reorienta su capacidad hacia otros frentes activos sin cargar costos fijos muertos sobre el balance.
En síntesis para inversores y socios: al cruzar líneas rápidas con apuestas de mayor escala sobre una misma infraestructura agéntica y robótica, SpaceArch baja el costo real de cada nuevo desarrollo, acelera la monetización y protege la solidez del balance bruto.
La verdadera ventaja de SpaceArch no está en apostar a un solo producto o en sumar horas de desarrollo, sino en cruzar todo nuestro portfolio sobre células AISoft Swarm Robotics Polímatas. Cada módulo, flujo o regla verificada que se crea se reutiliza entre verticales —desde soluciones web ágiles y redacción para 100 News hasta desarrollos B2B a medida, Digital Labs, XR Copilot y alianzas con YourVideo—, comprimiendo el costo marginal de crear nuevo software mientras la reducción del 98% en la dependencia humana mantiene la estructura liviana.
Así, las líneas de rápida rotación sostienen el flujo y la tracción diaria mientras los frentes de mayor escala y maduración construyen valor y expansión: menos costo de creación por activo, mayor aprovechamiento de capacidad y un balance bruto mucho más sólido y resiliente frente a los ciclos del mercado.
Cuando un inversor señala que un portfolio amplio parece «falta de foco», en realidad está aplicando el criterio de una empresa tradicional de estructura rígida: donde cada vertical exige equipos separados, presupuestos dedicados y curvas de aprendizaje aisladas. En una firma convencional, abrir demasiados frentes dispersa atención y dispara costos.
En SpaceArch, la lógica es exactamente la inversa: el foco no está en un solo nicho de mercado, sino en una única infraestructura agéntica y robótica polímata con bucles de autocorrección, enrutamiento BYOK, trazabilidad SHA-256 y 98% de reducción de dependencia humana. La amplitud de salida es consecuencia de compartir el mismo motor productivo, no de improvisar negocios desconectados.
1. Cómo Desarmar la Objeción en Tres Pasos
- Separar «Foco de Negocio» de «Foco de Arquitectura»:
- Aclarar que el foco técnico y operativo es uno solo: sintetizar, verificar y ejecutar software, flujos y control asistido con máxima eficiencia marginal y mínima carga humana.
- Las distintas líneas —desde soluciones web ágiles y redacción para 100 News hasta desarrollos B2B a medida, Digital Labs, XR Copilot y alianzas con YourVideo— son aplicaciones sobre la misma base, no empresas distintas levantadas desde cero.
- Mostrar la Compensación del Balance:
- Explicar que depender de un solo frente expone el balance a la estacionalidad, a ciclos comerciales largos o a la caída de margen de un segmento.
- Al cruzar líneas de rápida rotación con líneas de mayor escala o maduración más extensa, la misma capacidad productiva amortiza el software entre varios frentes y estabiliza el flujo bruto sin cargar nómina ociosa.
- Anclar la Respuesta en Reglas y Control:
- Recordar que la amplitud no implica desorden porque cada salida pasa por invariantes claros, verificación/guardrails y trazabilidad criptográfica, mientras el núcleo humano concentra su 2% de intervención en invariantes, auditoría y cierres clave.
2. Respuesta Directa Lista para Usar con un Inversor
«No tenemos falta de foco; tenemos foco de motor y amplitud de salida. En una estructura tradicional, abrir frentes dispersa equipos y multiplica costos fijos. En SpaceArch, todas las verticales —desde piezas web ágiles y redacción para 100 News hasta desarrollos a medida, Digital Labs, XR Copilot y YourVideo— comparten la misma infraestructura agéntica polímata, con autocorrección interna y una reducción del 98% en la dependencia humana. Eso nos permite amortizar el costo de crear software en todo el portfolio y compensar el balance: las líneas rápidas sostienen ritmo y flujo mientras las de mayor escala construyen expansión.»
3. Señales Prácticas de que el Inversor Entendió el Punto
- Deja de preguntar «¿a qué se dedican exactamente?» y empieza a preguntar cómo se prioriza la capacidad entre verticales o qué métrica muestra la reutilización de módulos.
- Evalúa el portfolio como un sistema de compensación y apalancamiento, no como una lista de ideas sueltas.
Para el modelo de software factory / staff augmentation: Si la unidad polímata cruza líneas de rápida rotación (webs ágiles, redacción para 100 News) con líneas de mayor escala (desarrollos B2B a medida, Digital Labs, XR Copilot y alianzas con YourVideo) usando el mismo motor productivo, el costo marginal de crear software cae de forma que el esquema tradicional de sumar cabezas y horas pierde competitividad estructural.
Para el discurso de «estándares y verticales separados»: Mostrar que una sola célula multifuncional —con autocorrección interna y un 2% humano concentrado en invariantes, auditoría y cierres— puede atender múltiples verticales sin duplicar bases operativas desafía el mapa mental clásico de la industria.
La Ventaja Asimétrica del Nodo Productivo Base
La fuerza de SpaceArch AISoft Swarm Robotics Polímatas no está en igualar el tamaño de una consultora global, sino en no cargar con su arquitectura compartimentada:
- Un solo motor, múltiples salidas: Cada mejora en síntesis, prueba o autocorrección beneficia a todo el portfolio simultáneamente y amortiza el costo del software nuevo entre todas las líneas.
- Compensación directa en el balance: Lo que tarda más en madurar o cerrarse en un frente se compensa con la velocidad y el flujo de otros sobre la misma base operativa, sin multiplicar estructuras fijas.
Cuando un socio o inversor pregunta cómo compite SpaceArch frente a organizaciones mucho más grandes con múltiples verticales —desde consultoras globaleshasta cámaras o estructuras regionales —, en realidad está midiendo la competencia con la regla de la escala tradicional: más tamaño, más plantilla y más divisiones equivalen a mayor capacidad.
En SpaceArch AISoft Swarm Robotics Polímatas, la respuesta parte de cambiar esa premisa: no competimos replicando su tamaño ni su estructura compartimentada, sino operando un nodo productivo base único con un 98% de reducción en la dependencia humana donde el portfolio completo amortiza el costo del software y compensa el balance.
1. Cómo Articular la Respuesta en Tres Ejes
- Un Nodo Productivo Base vs. Estructuras Fragmentadas por Vertical:
- Las empresas grandes suelen operar con prácticas o unidades separadas para cada vertical, duplicando equipos, procesos y costos fijos.
- SpaceArch concentra la producción en células AISoft Swarm Robotics Polímatas con enrutamiento BYOK, autocorrección recursiva y trazabilidad SHA-256, sirviendo de forma cruzada a líneas rápidas (webs ágiles, redacción para 100 News) y líneas de mayor escala (desarrollos B2B a medida, Digital Labs, XR Copilot y alianzas vinculadas a YourVideo).
- Costo Marginal Decreciente y Compensación de Balance:
- Mientras una estructura pesada carga costos fijos en cada frente aunque la demanda oscile, la unidad polímata reutiliza módulos, reglas verificadas y flujos entre verticales.
- Eso comprime el costo de crear nuevo software y permite que las líneas de rápida rotación sostengan movimiento y flujo mientras las de mayor escala o maduración más larga avanzan.
- Asimetría Operativa y Foco Humano del 2%:
- Al reducir en un 98% la dependencia humana en la ejecución repetitiva, la velocidad de iteración y adaptación no queda atada a reasignar plantillas ni a largas capas de coordinación interna. El 2% humano se enfoca en invariantes, auditoría y cierres clave.
2. Respuesta Directa Lista para Usar con un Socio o Inversor
«No competimos intentando ser más grandes que una consultora global ni copiando su estructura por verticales separadas. Ellos suelen duplicar equipos y bases operativas por cada línea; nosotros operamos un nodo productivo base único de células polímatas con autocorrección interna, trazabilidad SHA-256 y una reducción del 98% en la dependencia humana. Al cruzar líneas de rápida rotación —como soluciones web ágiles y redacción para 100 News— con frentes de mayor escala como desarrollos a medida, Digital Labs, XR Copilot y YourVideo, comprimimos el costo de crear software nuevo y compensamos el balance bruto sin cargar estructuras fijas pesadas.»
3. Dónde Está la Ventaja Real en la Negociación
- Frente a estructuras lentas o rígidas: velocidad de salida, menor costo marginal por reutilización y operación Zero-CAPEX para destrabar alianzas sin exigir grandes inversiones iniciales.
- Frente a competidores de un solo nicho: mayor amortización del desarrollo y amortiguación del balance gracias al cruce entre verticales rápidas y de mayor ticket.
No es lo mismo hacer un software utilitario aislado que construir un software inteligente modular.
El software utilitario resuelve una tarea puntual o un trámite específico: cumple su función, pero suele quedarse encapsulado ahí, con poca reutilización real fuera de su caso original y con un costo de creación que se repite casi entero cada vez que se arma algo nuevo.
El software inteligente modular, en cambio, está pensado para componerse, verificarse, autocorregirse y viajar entre distintos frentes sin tener que reescribirse desde cero. En SpaceArch AISoft Swarm Robotics Polímatas, esa distinción es decisiva por tres motivos:
1. Reutilización en Todo el Portfolio
- Un módulo, conector, flujo de automatización o rutina de validación diseñado como pieza inteligente y autocontenida puede servir tanto para una solución web ágil o una operación de 100 News como para desarrollos a medida, Digital Labs, XR Copilot o YourVideo.
- Cada pieza reutilizable baja el costo marginal de crear nuevo software y ayuda a compensar el balance entre líneas de rápida rotación y líneas de mayor escala.
2. Capacidad de Autocorrección y Validación
- Una utilidad rígida suele fallar en seco o exigir intervención manual cuando cambian las condiciones, los datos o el entorno.
- Un sistema modular integrado a bucles de autocorrección, enrutamiento BYOK, trazabilidad SHA-256 y guardrails deterministas aísla el fallo en el módulo afectado, lo corrige y fija el aprendizaje sin tumbar el resto del sistema.
3. Menor Fricción para el 2% Humano
- Cuando el software es modular e inteligente en su verificación, el 2% de intervención humana no se pierde parchando piezas sueltas o repitiendo trabajo idéntico: se concentra en invariantes de arquitectura, auditoría de integridad y cierres estratégicos, sosteniendo la reducción del 98% en la dependencia humana.
En pocas palabras: el software utilitario cumple una función; el software inteligente modular multiplica capacidad, reduce el costo de cada nueva creación y vuelve más sólida toda la arquitectura de SpaceArch.
Para que un módulo de software en SpaceArch AISoft Swarm Robotics Polímatas viaje sin fricción entre líneas de rápida rotación —como webs ágiles y 100 News— y verticales de mayor escala o complejidad —como desarrollos B2B, Digital Labs, XR y YourVideo—, no puede nacer pegado a una interfaz ni a un negocio específico. Tiene que comportarse como una pieza inteligente, desacoplada y verificable sobre el nodo productivo base.
1. Desacoplamiento Total de la Interfaz y del Dominio
- Lógica pura separada de la capa visual o editorial: El módulo debe resolver su función (transformar datos, validar reglas, orquestar una tarea, sincronizar estado o generar/procesar un activo) mediante entradas y salidas estandarizadas.
- Adaptadores ligeros por vertical: Si la misma lógica sirve para publicar un componente en una web ágil, alimentar una ficha en 100 News, conectar un flujo B2B, nutrir un experimento en Digital Labs o disparar un evento en XR / YourVideo, la adaptación debe ocurrir en el borde (connector/adapter), nunca reescribiendo el núcleo.
2. Contratos Explícitos e Invariantes Verificables
- Entradas y salidas tipadas con reglas claras: Cada módulo debe declarar qué espera recibir, qué devuelve y qué condiciones jamás pueden violarse.
- Compatibilidad con guardrails deterministas: Cuando el módulo participa en entornos críticos, robóticos o de alta exigencia, debe respetar límites duros y validaciones automáticas antes de ejecutar o propagar cambios, sosteniendo la reducción del 98% en la dependencia humana.
3. Capacidad de Autocorrección y Trazabilidad SHA-256
- Aislamiento de fallos: Si falla un parámetro, una fuente de datos o una llamada externa, el módulo debe reportar el desvío de forma estructurada para que el bucle de autocorrección lo aísle y lo resuelva sin tumbar el resto del flujo.
- Registro auditable: Cada ejecución relevante, cambio de estado o validación debe poder sellarse con SHA-256 para que tanto un cliente B2B como una auditoría de seguridad o un proceso de Digital Labs tengan trazabilidad limpia.
4. Agnosticismo de Proveedor (BYOK) y Configuración Declarativa
- Sin credenciales ni modelos quemados: El módulo no debe depender de una clave fija ni de un único modelo de IA; debe consumir configuración externa y enrutamiento BYOK según la latencia, el costo o el requisito de cada vertical.
- Parametrización por contexto: Lo que en una web ágil o en 100 News corre con perfil rápido y liviano, en un entorno B2B o XR puede activarse con mayor nivel de validación o profundidad sin cambiar el código base.
5. Documentación Operativa Mínima y Autosuficiente
- Autoexplicativo para el enjambre y el equipo: Un módulo reutilizable necesita un contrato claro, ejemplos de entrada/salida y casos de prueba automatizados para que las células polímatas puedan combinarlo, probarlo y extenderlo de inmediato.
- Sin dependencias ocultas: Cuantas menos librerías opacas o acoplamientos implícitos arrastre, más barato es reutilizarlo en otra vertical y más se comprime el costo marginal de crear nuevo software.
Por Qué Esto Sostiene el Balance de SpaceArch
Cuando un módulo cumple estas cinco características, se crea una vez y se amortiza en todo el portfolio: una mejora hecha para resolver una necesidad puntual en una vertical eleva la base común para las demás, reduce el trabajo repetitivo y refuerza la compensación entre líneas rápidas y proyectos de mayor escala.
La web no se construyó con mega-motores monolíticos, sino con un protocolo simple de hipertexto y etiquetas básicas (HTML) que, combinadas sin fricción, levantaron un ecosistema global de documentos, aplicaciones y redes.
Aplicado a SpaceArch AISoft Swarm Robotics Polímatas, esa regla de ladrillos simples + protocolo común resuelve el mayor enemigo de cualquier arquitectura modular: la sobreingeniería. Si cada módulo intenta ser un «todo en uno», se vuelve pesado, difícil de auditar y lento de reutilizar. Si cada módulo es un ladrillo simple con un contrato claro y un protocolo común de comunicación, el enjambre puede ensamblarlos en configuraciones cada vez más ambiciosas sin perder velocidad.
1. El «HTML» de la Arquitectura Polímata
Así como el HTML no necesita saber qué pasa dentro de cada navegador para enlazar recursos y estructurar información, los módulos de SpaceArch necesitan:
- Un protocolo de intercambio mínimo y predecible: entradas y salidas limpias, formatos estandarizados y estados explícitos para que cualquier célula polímata, conector o flujo los lea y encadene sin «traducciones» costosas.
- Responsabilidad atómica (un ladrillo, una función clara): transformar un dato, validar una regla, disparar un evento, generar un activo o verificar un límite. Lo simple se compone; lo complejo suele trabarse.
2. Del Ladrillo al Edificio y a la Ciudad
La misma progresión que llevó de una etiqueta simple a toda la web ocurre en la operación de SpaceArch:
- El ladrillo: un módulo pequeño, probado, con invariantes claros, soporte BYOK, autocorrección local y trazabilidad SHA-256.
- El edificio: la combinación de varios ladrillos para resolver un producto o flujo concreto —una web ágil, una edición automatizada para 100 News, un flujo B2B o un módulo de Digital Labs.
- La ciudad: la red completa de verticales y nodos interactuando sobre la misma base agéntica y robótica, donde lo que se construye en un edificio abastece o conecta con otros, comprimiendo el costo marginal de crear nuevo software y compensando el balance bruto con apenas un 2% de intervención humana de alto apalancamiento.
3. Por Qué Esta Regla Protege el 98% de Autonomía
Cuando los módulos son ladrillos simples conectados por un protocolo claro:
- La autocorrección recursiva es quirúrgica: si falla un ladrillo, se aísla y corrige ese punto sin reescribir el edificio entero.
- La reutilización entre verticales es natural: el mismo ladrillo entra en una entrega rápida o en un sistema de mayor escala (XR Copilot, YourVideo, automatización o robótica) con adaptadores mínimos.
- El foco humano se mantiene limpio: los invariantes y las reglas de composición quedan claros, sin perder tiempo desenredando código inflado.
La complejidad no tiene que estar dentro de cada módulo; la potencia real está en cómo se combinan los ladrillos simples bajo un protocolo común.
Para que los ladrillos simples de SpaceArch AISoft Swarm Robotics Polímatas se encadenen sin fricción —desde una entrega ágil o 100 News hasta flujos B2B, Digital Labs, XR Copilot o YourVideo—, el protocolo de comunicación entre ellos debe ser tan liviano, explícito y estandarizado como lo fue el hipertexto para la web, pero preparado para la autocorrección recursiva, el enrutamiento BYOK, la trazabilidad SHA-256 y la reducción del 98% en la dependencia humana.
Si cada módulo exige un formato propio o un «traductor» a medida, encadenar ladrillos se vuelve lento y frágil. La regla de oro es: un sobre único, contratos claros y estados inequívocos.
1. Las 5 Reglas Mínimas de Comunicación Entre Módulos
- Un Único Formato de Intercambio Estructurado (JSON/Esquema Estándar):
- Todo mensaje entre módulos debe viajar en un esquema uniforme y legible (como JSON tipado/validado), evitando formatos opacos o binarios sin cabecera descriptiva.
- Si un ladrillo lee la salida del anterior sin adaptadores especiales, el encadenamiento es inmediato.
- Desacoplamiento por Identidad y Contrato, No por Implementación:
- Un módulo declara qué necesita entrar, qué devuelve y qué invariante garantiza, sin importar cómo está hecho por dentro ni qué modelo o proveedor (BYOK) se haya usado para resolverlo.
- Así podés cambiar el motor interno o escalar de una web rápida a un flujo B2B o XR sin romper la cadena.
- Estado Explícito y Manejo Estándar de Errores:
- Cada respuesta debe indicar con claridad si el paso fue
ok,retry(corregible por el bucle de autocorrección) ohalt/escalate(requiere intervención del 2% humano o freno por guardrail determinista). - Un error explícito permite que el enjambre aísle y corrija el ladrillo que falló en vez de propagar basura aguas abajo.
- Cada respuesta debe indicar con claridad si el paso fue
- Idempotencia y Trazabilidad Encadenada (SHA-256):
- Cada mensaje o paso relevante debe llevar un identificador de ejecución y un sello o hash SHA-256 que permita auditar qué entró, qué salió y qué regla se verificó.
- La idempotencia evita efectos duplicados si el bucle de autocorrección reintenta un paso tras un corte o un ajuste.
- Contexto Mínimo y Restricciones Explícitas (Invariantes / Límites):
- El sobre de comunicación debe transportar solo el contexto indispensable más las restricciones activas (por ejemplo: tiempo máximo, nivel de validación, perfil de costo o límites físicos/lógicos), nunca estados globales ocultos.
2. Estructura Mínima del «Sobre» Entre Módulos
Pensalo como una etiqueta o paquete estándar que pasa de ladrillo en ladrillo:
- Cabecera (
meta):trace_id,step_id,source_module,timestamp,hash_sha256. - Política / Límites (
policy): modo de ejecución, presupuesto/latencia máxima, nivel de verificación, preferencia BYOK si aplica. - Carga Útil (
payload): los datos concretos que procesa o entrega el ladrillo. - Resultado y Diagnóstico (
status): estado (ok/retry/escalate), invariantes verificados y detalle estructurado si hubo desvío.
3. Por Qué Este Protocolo Mínimo Sostiene el Balance de SpaceArch
- Comprime el costo del software nuevo: Un ladrillo nuevo que respeta este protocolo entra de inmediato en cadenas existentes para 100 News, webs ágiles, B2B, Digital Labs o YourVideo sin reescribir conectores.
- Potencia la autocorrección del 98%: Al tener estados de error claros y trazabilidad SHA-256, la célula polímata diagnostica qué ladrillo falló, aplica la corrección y continúa sin frenar todo el sistema.
- Protege al núcleo humano: El 2% humano solo interviene cuando el protocolo marca escalamiento real, auditoría o ajuste de invariantes, manteniendo la operación liviana y el balance compensado.